Indonesia
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

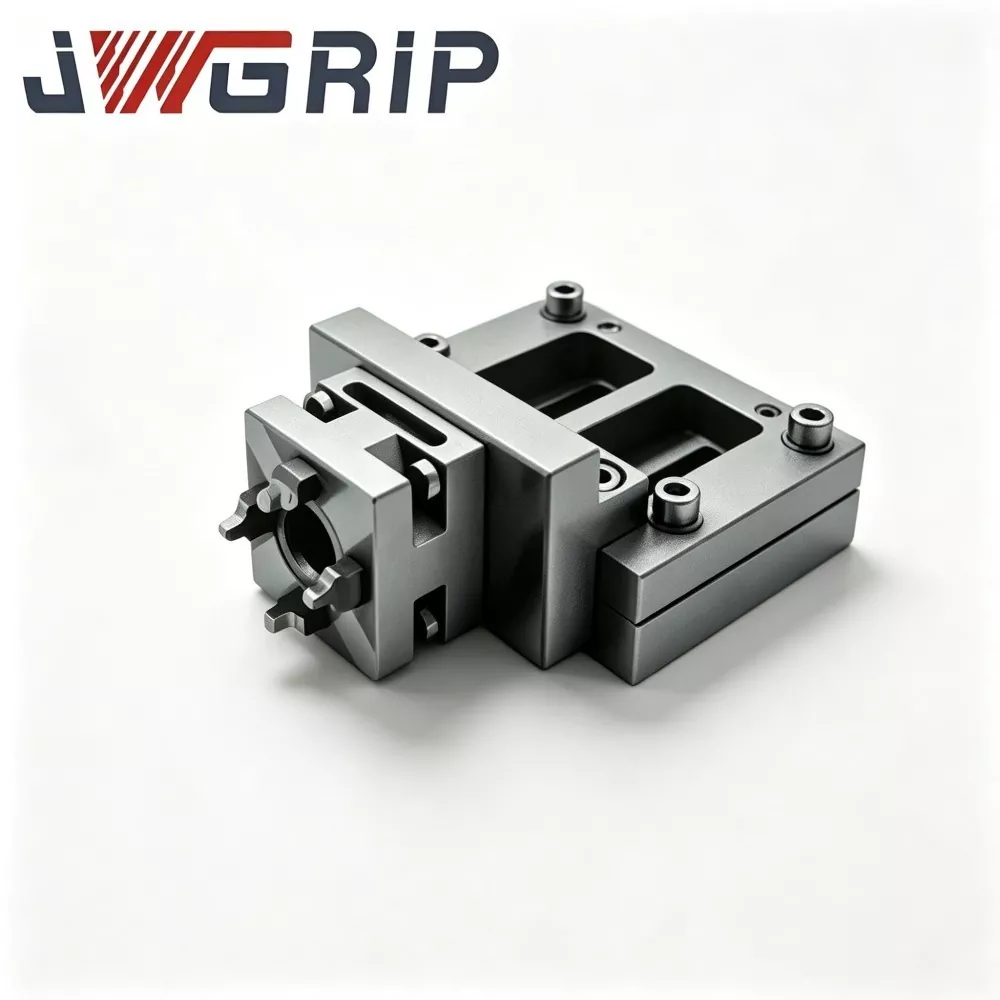
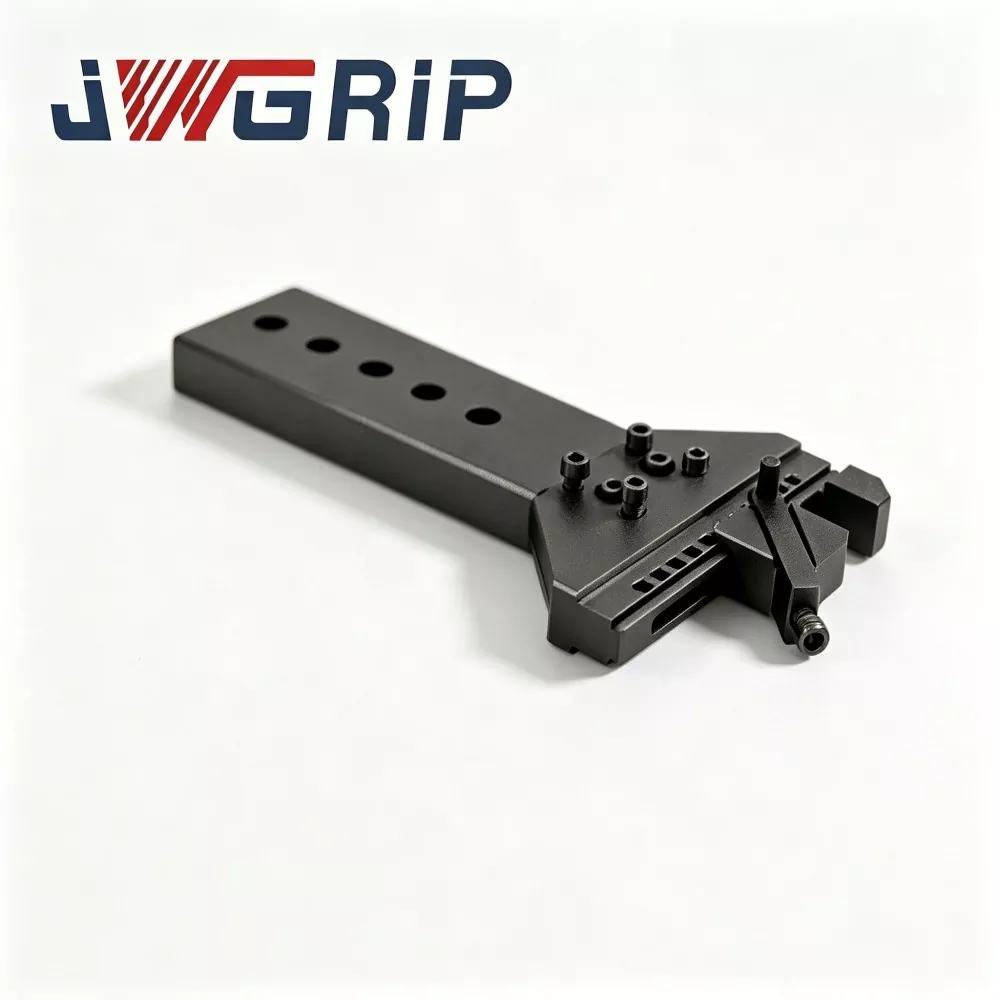
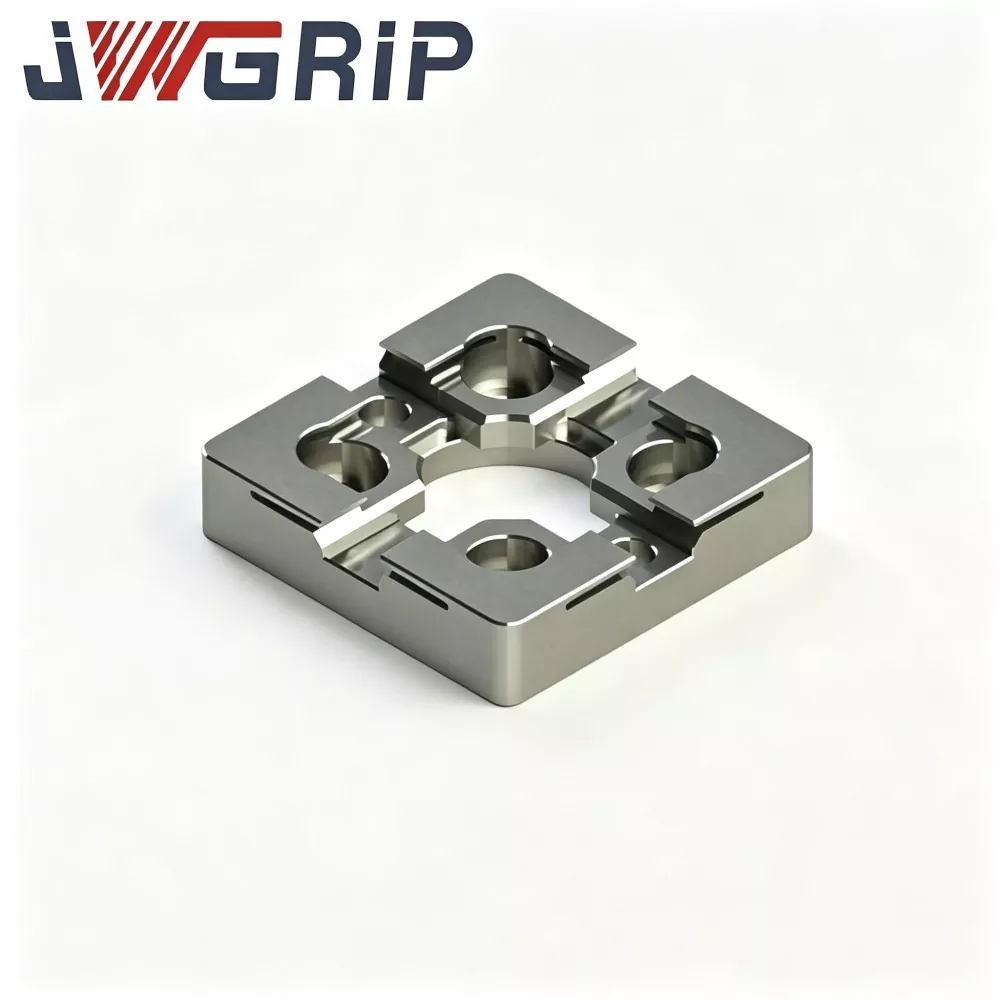
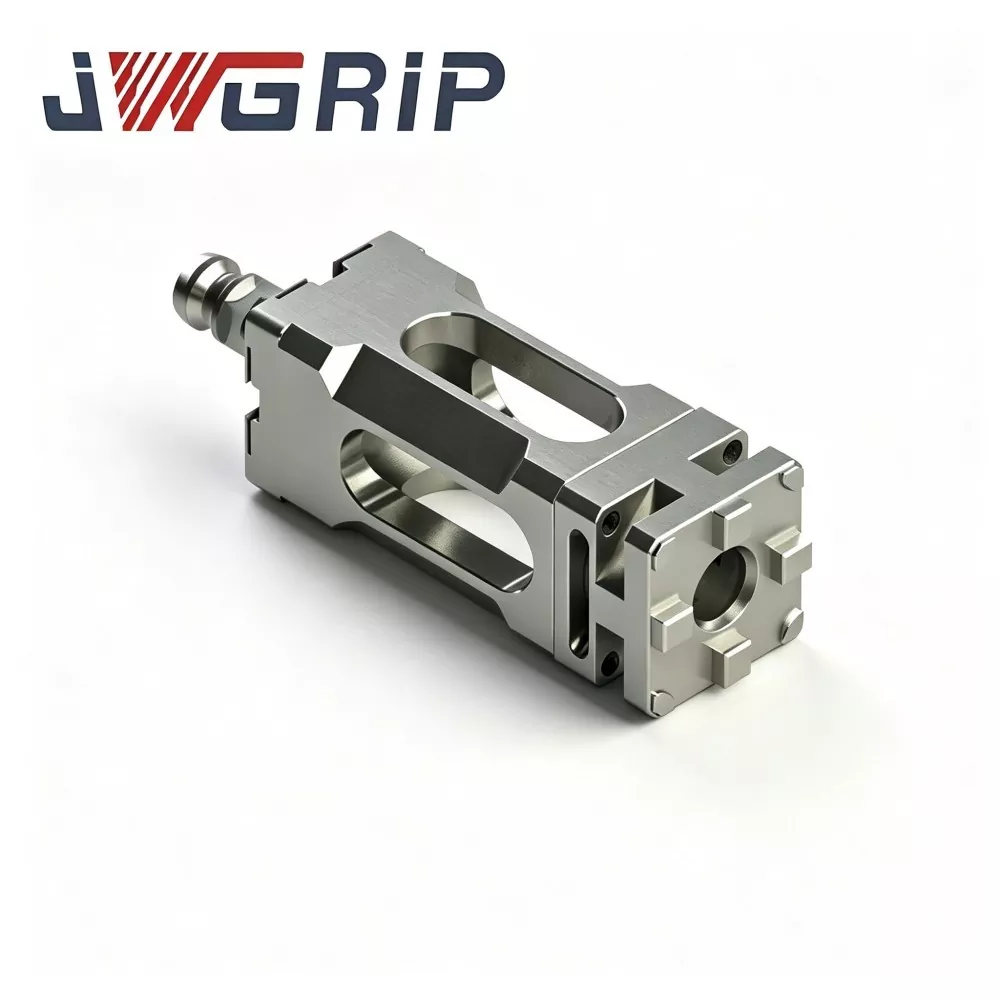
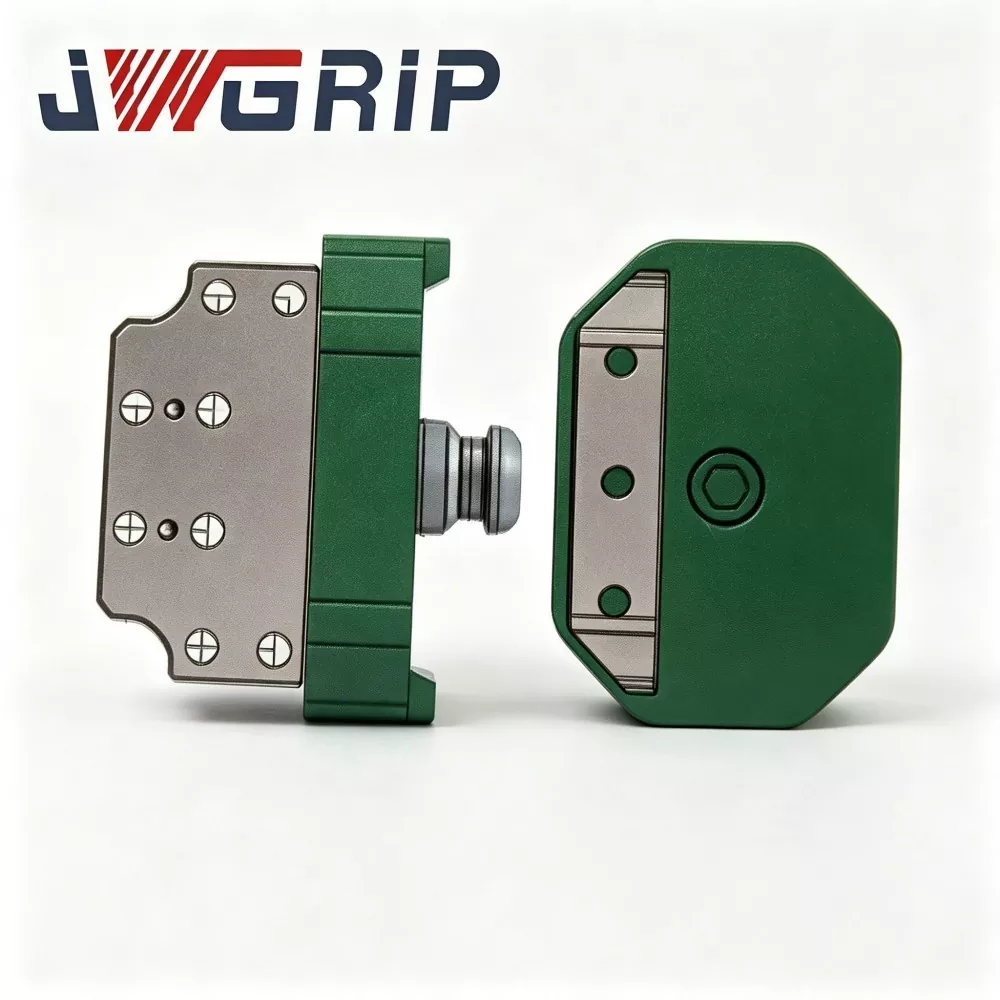
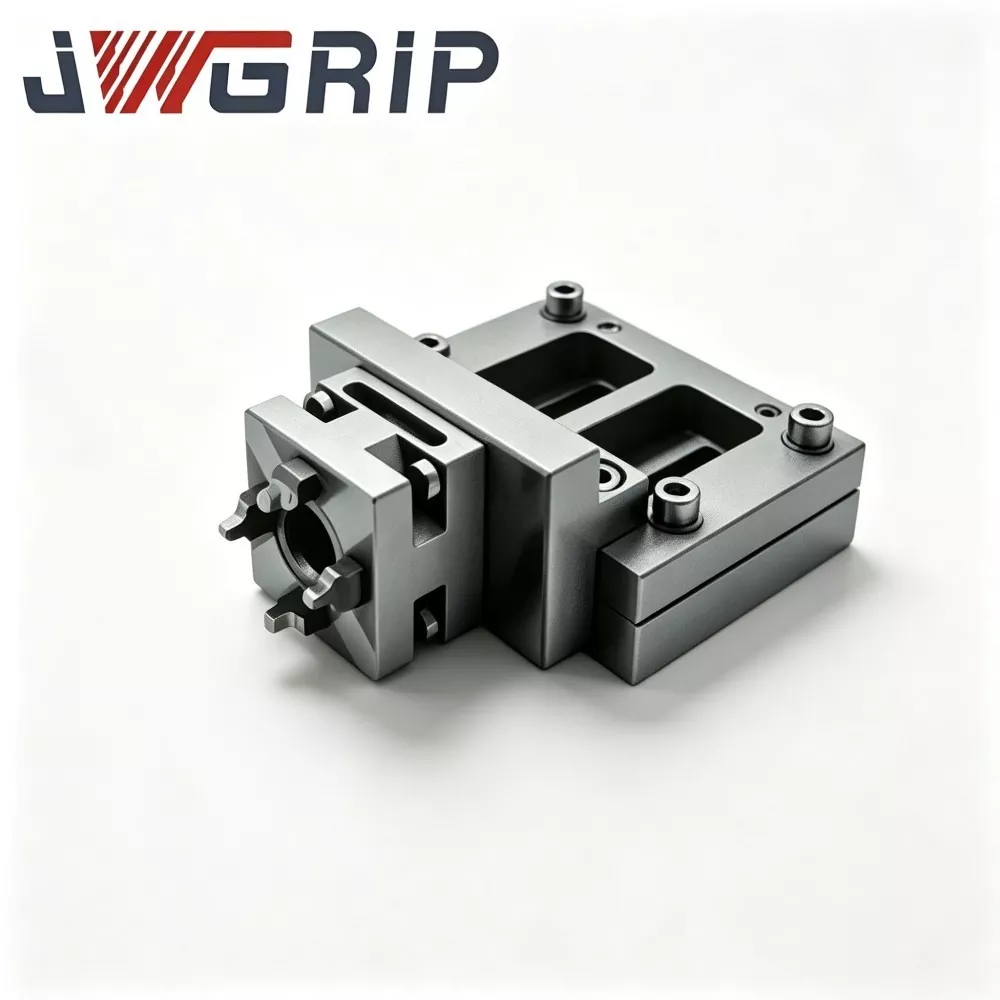
Kopling Baki Gripper Ganti Cepat Robot
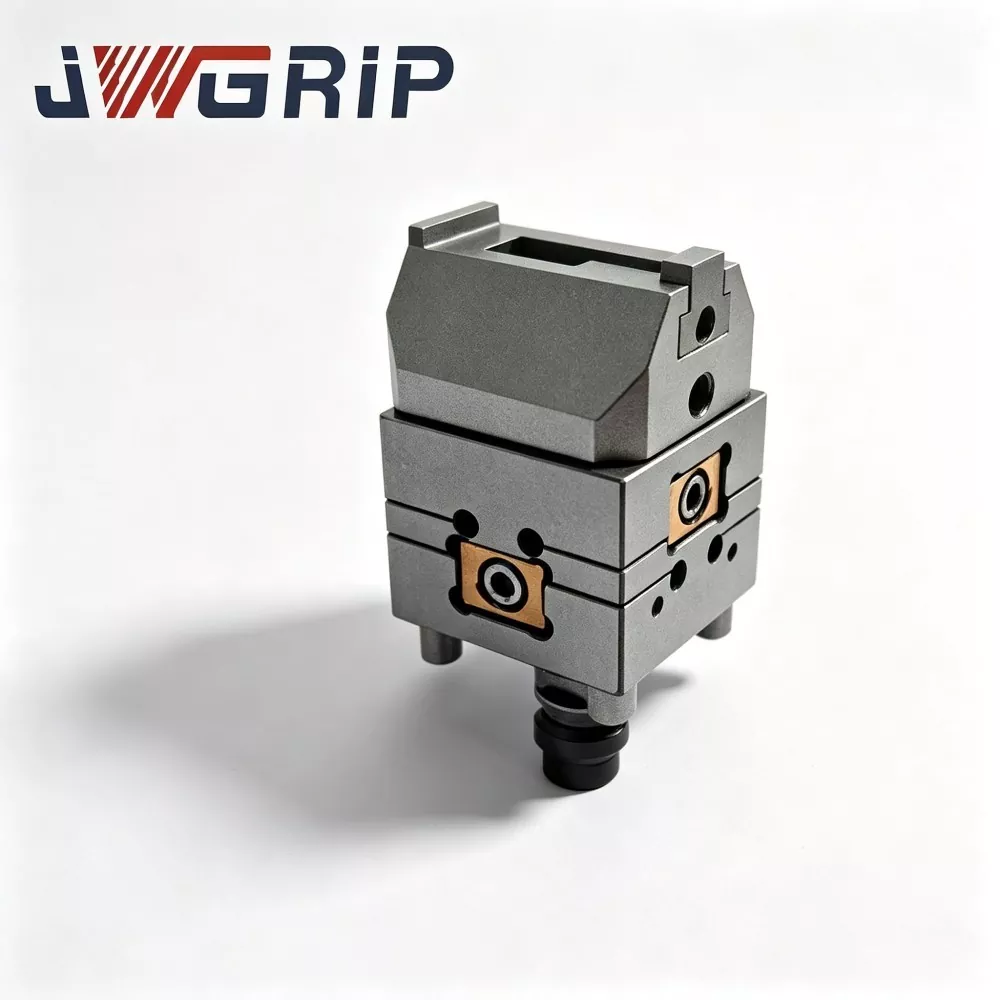
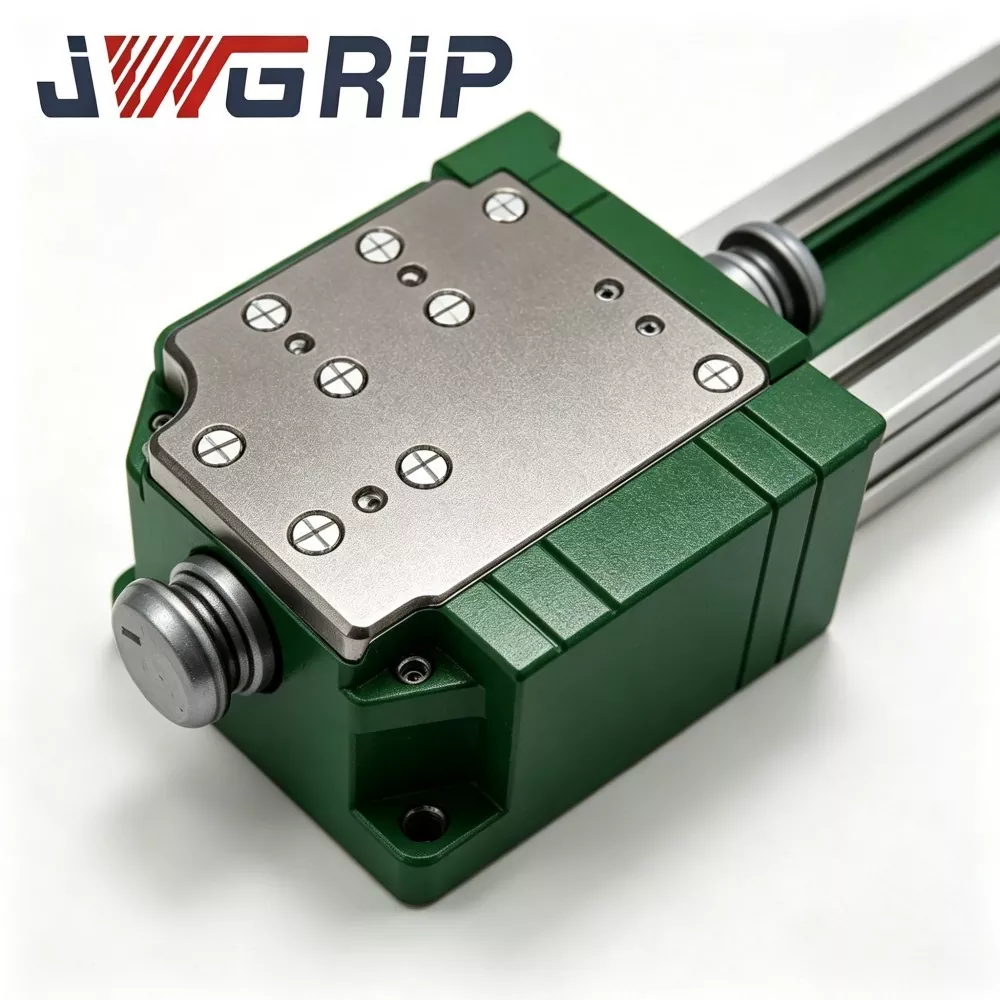
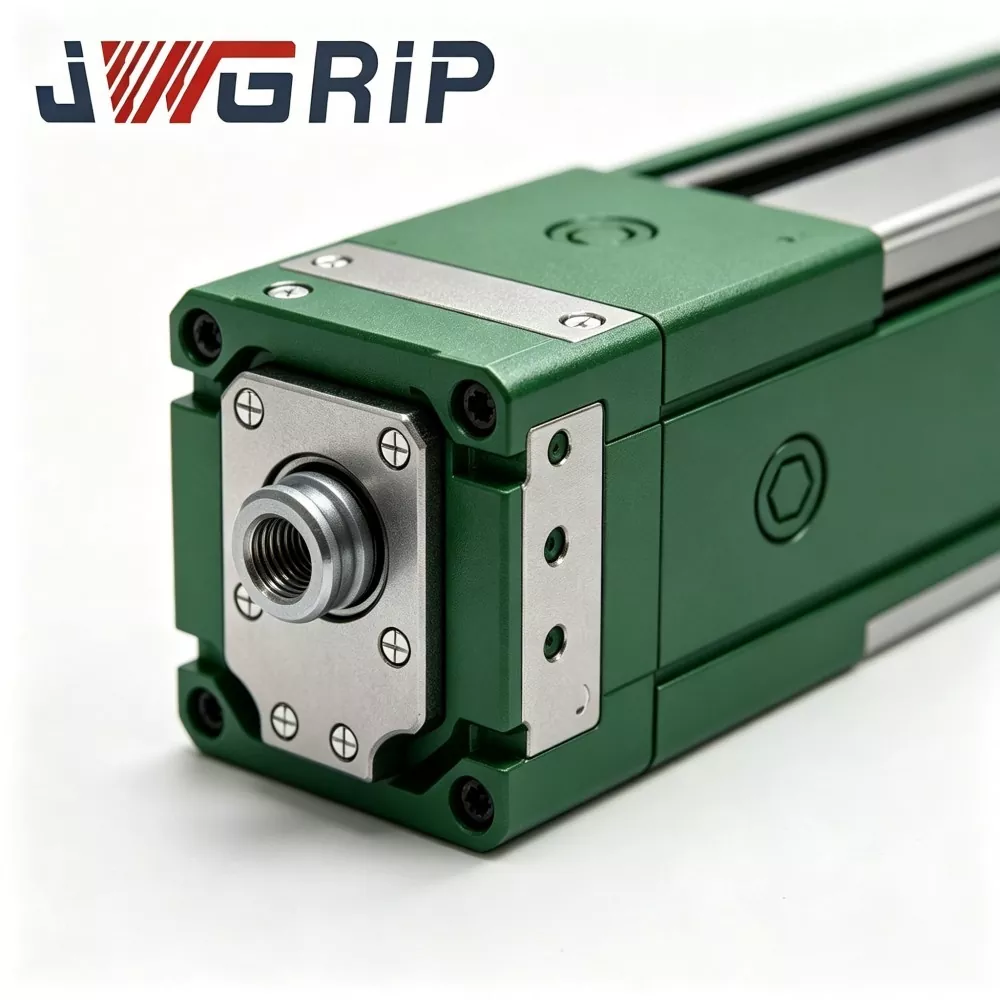
JWGRIP adalah produsen dan pemasok Kopling Baki Gripper Perubahan Cepat Robot profesional di Cina. Ini adalah komponen peralihan efektor akhir robot terintegrasi canggih yang dirancang khusus untuk jalur produksi otomatis tak berawak yang fleksibel. Ini mengintegrasikan konfigurasi struktur baja paduan berkekuatan tinggi dan proses penggilingan presisi ke dalam satu unit, mewujudkan peralihan perkakas robot yang sepenuhnya otomatis tanpa intervensi manual selama penggantian gripper, baki, dan perkakas ujung lainnya.
Kopling Baki Gripper Perubahan Cepat Robot berperforma tinggi ini memiliki kesalahan pemosisian berulang yang sangat rendah, kinerja anti-kelelahan yang sangat baik, dan masa pakai yang sangat lama, serta mendukung penguncian otomatis dan membuka kunci umpan balik sinyal untuk memenuhi persyaratan pengoperasian cerdas produksi tanpa awak. Diproduksi secara ketat melalui pemeriksaan bahan baku, pemesinan presisi CNC, perlakuan panas profesional, dan proses pengerasan permukaan, setiap kopling menjalani pengujian kinerja produk jadi yang komprehensif dan verifikasi pemuatan siklik berkelanjutan, sesuai dengan standar keselamatan mekanis CE.
Ini memberikan kinerja mekanis yang stabil dan konsisten dalam skenario peralihan siklik jangka panjang. Sangat kompatibel dengan model robot industri multi-merek, robot ini banyak diterapkan dalam perakitan baterai energi baru, manufaktur elektronik 3C, perakitan suku cadang mobil, dan bengkel penyortiran logistik cerdas. Mendukung penyediaan gambar teknis profesional, konsultasi di tempat, dan panduan teknis purna jual yang lengkap, hal ini secara efektif memperpendek siklus implementasi proyek renovasi lini produksi fleksibel robot untuk pelanggan industri global.
Pengenalan Mekanisme Kerja Inti
Kopling Baki Gripper Perubahan Cepat Robot adalah komponen antarmuka pertukaran cepat ujung robot khusus, terutama digunakan untuk peralihan cepat antara modul gripper robot dan modul baki pembawa material.
Tanpa kopling ini, setiap pertukaran antara baki dan gripper memerlukan penghentian jalur produksi, pelepasan baut secara manual, penyesuaian datum, dan kalibrasi koordinat. Satu kali penggantian alat dapat memakan waktu 10-30 menit dan sangat mengurangi Efektivitas Peralatan Keseluruhan (OEE) jalur otomatis.
Kopling terdiri dari dua rakitan inti:
1. Dasar sisi robot (sisi master): Dipasang secara permanen pada flensa robot.
2. Adaptor sisi alat (sisi pendukung): Dipasang secara terpisah pada setiap gripper dan setiap baki.
Alur kerja:
1. Robot bergerak ke stasiun dok dan mendekatkan dudukan sisi robot ke adaptor sisi alat target (gripper atau baki).
2. Udara bertekanan menggerakkan gigi pengunci mekanis bawaan untuk mengaktifkan, menyelesaikan penguncian mekanis.
3. Pin pencari lokasi dan lubang pencari presisi tinggi mewujudkan pemosisian berulang yang akurat. Saluran pneumatik internal secara otomatis menghubungkan sirkuit gas sisi alat untuk suplai vakum atau gripper pneumatik.
4. Sensor internal mengirimkan sinyal status penguncian real-time kembali ke sistem kontrol robot. Robot menjalankan tugas penanganan selanjutnya hanya setelah menerima sinyal konfirmasi “terkunci di tempatnya”, mencegah benda kerja terjatuh secara tidak disengaja yang disebabkan oleh penguncian yang tidak lengkap.
5. Saat pertukaran alat diperlukan, robot mengeluarkan sinyal pembuka kunci; sirkuit udara melepaskan tekanan; pelepasan gigi pengunci mekanis; robot menjauh dari alat saat ini dan berlabuh dengan efektor akhir target berikutnya.
Sebagian besar cakram ganti cepat serbaguna yang tersedia di pasaran tidak memiliki optimalisasi struktural untuk kondisi beban bolak-balik gripper baki campuran. Perkakas baki menghasilkan beban eksentrik pada area luas sementara gripper ringkas menghasilkan beban terkonsentrasi; pergantian berulang mempercepat abrasi permukaan datum. Dengan memanfaatkan ratusan pengalaman proyek retrofit stasiun robot, JWGRIP mengoptimalkan distribusi penahan beban dan konstruksi perlindungan datum pada kopling ini untuk mempertahankan stabilitas posisi jangka panjang di bawah siklus beban eksentrik dan beban terkonsentrasi yang bergantian.
Analisis Masalah Operasional yang Khas
Pabrik yang menerapkan penanganan campuran multi-alat (baki + gripper) melalui robot industri biasanya menghadapi hambatan berikut dengan solusi perubahan cepat biasa:
1. Waktu henti penggantian pahat manual yang lama Pembongkaran/perakitan baut yang sering dilakukan, penyesuaian datum, dan kalibrasi ulang koordinat menghabiskan sebagian besar waktu produksi, mengurangi OEE, dan membatasi kapasitas keluaran stasiun otomatis.
2. Fluktuasi akurasi posisi yang disebabkan oleh pengoperasian manusia Kualitas penyelarasan manual sangat bergantung pada kemahiran operator. Penyimpangan posisi terakumulasi setelah beberapa siklus penggantian alat dan mengganggu konsistensi perakitan.
3. Risiko keselamatan dalam skenario pertukaran alat secara manual. Intervensi manual di dekat ujung robot yang bergerak menimbulkan bahaya tabrakan dan cedera selama operasi penggantian alat yang berulang.
4. Keausan permukaan datum dini pada kondisi beban bolak-balik. Cakram ganti cepat serbaguna dirancang untuk efektor akhir tipe tunggal. Pergantian antara baki beban eksentrik besar dan gripper beban terkonsentrasi mempercepat abrasi permukaan lokasi, yang menyebabkan menurunnya keakuratan penentuan posisi berulang dan seringnya pemeliharaan.
5. Mekanisme keamanan umpan balik sinyal tidak memadai Beberapa unit perubahan cepat berbiaya rendah tidak memiliki umpan balik status penguncian real-time. Robot dapat melakukan gerakan dalam kondisi penguncian yang tidak lengkap dan memicu kecelakaan benda kerja terjatuh.
Kopling Baki Gripper Perubahan Cepat Robot JWGRIP mengatasi permasalahan yang disebutkan di atas melalui lima langkah desain inti: struktur bantalan beban khusus yang dioptimalkan untuk beban campuran, mekanisme anti-jatuh interlock mekanis, umpan balik sensor status kunci waktu nyata, suku cadang aus yang dapat diganti secara modular, matriks produk beban dengan nilai multi-tingkat yang mencakup 3-120 kg.
Komposisi Modul
Kopling Baki Gripper Perubahan Cepat Robot JWGRIP terdiri dari enam modul fungsional utama:
① Perakitan basis utama sisi robot
② Perakitan adaptor budak sisi alat
③ Grup gigi pengunci interlock mekanis (struktur pengaman anti jatuh)
④ Set pin lokasi & pemosisian lubang lokasi presisi tinggi
⑤ Perakitan saluran pneumatik bawaan yang terintegrasi
⑥ Sensor pendeteksi status kunci & unit keluaran sinyal
Deskripsi Struktural
1. Rakitan dudukan utama sisi robot Basis pemasangan utama dipasang pada flensa robot; baja paduan berkekuatan tinggi, permukaan kawin-datum kunci yang diberi perlakuan pereda tegangan dan permukaan yang digerinda secara presisi. Ini menanggung beban dinamis komposit yang ditransmisikan dari efektor ujung sisi alat.
2. Rakitan adaptor pendukung sisi alat Pelat penghubung ujung alat, dipasang secara terpisah pada setiap gripper dan setiap baki. Cocok dengan basis master dalam dimensi docking, permukaan datum, dan antarmuka sirkuit gas.
3. Kelompok gigi pengunci interlock mekanis Gigi pengunci mekanis yang digerakkan secara pneumatik. Menyadari keterlibatan mekanis yang positif setelah docking. Bahkan jika pasokan pneumatik gagal secara tidak sengaja, interlock mekanis tetap terkunci untuk mencegah alat terjatuh, memenuhi perlindungan keselamatan pasif yang memenuhi standar CE.
4. Set pin lokasi & pemosisian lubang lokasi presisi tinggi Pin lokasi tanah presisi dan lubang lokasi menjamin kinerja pemosisian berulang ≤±0,008 mm setelah setiap docking. Bushing penahan beban yang dioptimalkan secara khusus memperlambat keausan yang disebabkan oleh siklus beban eksentrik/beban terkonsentrasi yang bergantian.
5. Perakitan saluran pneumatik bawaan yang terintegrasi Saluran sirkuit gas tersegel bawaan di dalam sisi master dan budak. Secara otomatis menyelesaikan sambungan pneumatik selama docking, memasok udara bertekanan untuk gripper pneumatik atau baki vakum tanpa tata letak pipa eksternal tambahan.
6. Sensor pendeteksi status kunci & unit keluaran sinyal Sensor terpasang mendeteksi kondisi pengaktifan kunci mekanis sebenarnya dan mengeluarkan sinyal sakelar ke sistem robot-PLC. Logika pergerakan robot dapat dikonfigurasi untuk mengizinkan gerakan hanya setelah menerima sinyal konfirmasi “terkunci sepenuhnya”.
Keunggulan Teknis Inti
1. Struktur beban campuran yang dioptimalkan untuk skenario pertukaran bolak-balik gripper baki
Sebagian besar cakram perubahan cepat yang tersedia di pasaran menargetkan efektor akhir kategori tunggal. Kopling ini memperkuat cincin penahan beban dan struktur bushing pin lokasi untuk pergantian yang sering antara baki area luas dan gripper kompak. Ini mengurangi abrasi permukaan datum dalam kondisi beban eksentrik dan beban terkonsentrasi yang bergantian. Diverifikasi oleh proyek lapangan: lebih dari 1 juta siklus docking stabil di bawah produksi siklik 24 jam dengan beban terukur.
2. ≤±0,008 mm akurasi posisi berulang untuk konsistensi perakitan
Mengadopsi selongsong bantalan paduan presisi tinggi dan pin lokasi yang telah selesai digiling. Setelah pertukaran baki-gripper, koordinat program robot tidak memerlukan kalibrasi ulang skala besar, sehingga secara drastis mengurangi beban kerja debugging insinyur di lokasi. Penting untuk skenario presisi tinggi seperti penumpukan sel baterai energi baru dan perakitan komponen 3C.
3. Desain keamanan ganda: interlock mekanis + umpan balik status kunci elektrik
Interlock mekanis pasif mempertahankan status penguncian jika pasokan udara hilang secara tidak sengaja untuk menghindari pemisahan alat secara tiba-tiba. Pengontrol robot hanya dapat melakukan gerakan setelah menerima sinyal umpan balik listrik yang “terkunci sepenuhnya”. Mekanisme keselamatan ganda bersertifikasi CE ini menghilangkan bahaya keselamatan besar pada bengkel tak berawak.
4. Arsitektur komponen aus modular untuk perawatan berbiaya rendah
Komponen utama yang dapat dikonsumsi termasuk selongsong pin lokasi dan cincin penyegel mengadopsi desain modular terpisah. Pengguna hanya dapat mengganti suku cadang lokal yang aus tanpa melepaskan basis utama utama dari flensa robot. Mempersingkat waktu henti peralatan dan menurunkan pengeluaran pemeliharaan jangka panjang. Kit suku cadang dapat diberikan bersama dengan penawaran unit utama.
5. Matriks beban terukur dengan jangkauan luas & kompatibilitas multi-merek robot
Nilai beban produk stok mencakup 3 kg-120 kg. Dimensi flensa pemasangan mengikuti standar industri robot arus utama, kompatibel dengan ABB, FANUC, KUKA, YASKAWA, dan merek robot domestik Tiongkok. Mendukung koneksi dengan baki vakum, gripper mekanis, rahang pneumatik, dan efektor akhir lainnya. Modifikasi flensa, peringkat beban, atau struktur penyegelan yang dirancang khusus tersedia untuk kebutuhan khusus.
6. Manufaktur internal penuh & layanan dukungan teknik lengkap
Proses inti termasuk penyaringan bahan mentah, perlakuan panas, permesinan presisi, dan pengujian siklik produk jadi diselesaikan di dalam pabrik JWGRIP, tidak ada outsourcing proses inti. Tim teknik menyediakan gambar 2D/3D, manual instalasi, dan saran pengaturan parameter untuk pengguna akhir.
Skenario Aplikasi Multi-Industri
1. Jalur Perakitan Modul Baterai & Penyimpanan Energi Baru
Di bengkel modul baterai lithium-ion, satu robot perlu bergantian antara baki pengisap vakum untuk pengangkutan modul dan gripper mekanis untuk tugas pengencangan perlengkapan. Kopling JWGRIP mewujudkan pertukaran alat otomatis tanpa awak. Durasi penggantian alat turun dari 15 menit secara manual menjadi 3 detik secara otomatis, sehingga mengurangi waktu henti produksi yang disebabkan oleh penggantian alat secara drastis. Berbagai produsen peralatan penyimpanan energi di Tiongkok Selatan telah mengadopsi solusi ini.
2. Lini Produksi Perakitan Produk Elektronik 3C
Untuk stasiun perakitan komponen ponsel dan cangkang notebook, kopling kelas beban ringan (3-10 kg) bekerja sama dengan baki material berukuran kecil dan gripper pneumatik mini. Docking berpresisi tinggi menghindari deviasi perakitan yang disebabkan oleh penggantian alat, sehingga mendukung perakitan komponen elektronik presisi secara kontinyu berkecepatan tinggi.
3. Lokakarya Perakitan Otomatis Komponen Otomotif
Produksi suku cadang otomatis memerlukan robot untuk menangani baki material curah dan penjepit penjepit posisi. Kopling kelas beban sedang hingga berat (25-120 kg) sering melakukan tugas pertukaran alat.
4. Stasiun Penyortiran Otomatis Logistik Cerdas
Di bengkel pemilahan material otomatis, robot bergantian antara baki pengangkut kotak utuh dan pegangan pemetik satu bagian. Satu robot mewujudkan operasi multi-fungsi, sehingga menurunkan total investasi sistem penyortiran otomatis.
Alur Kerja Produksi & Kerangka Kontrol Kualitas
JWGRIP menerapkan sistem manajemen mutu ISO 9001:2015 di seluruh rantai produksi. Peralatan internal mencakup pusat permesinan CNC, tungku perlakuan panas suhu tinggi, mesin penggiling presisi, instrumen inspeksi metalografi, meja uji beban siklik yang komprehensif, dan fasilitas pengujian semprotan garam. Semua pemesinan komponen inti diselesaikan secara internal, bukan menggunakan komponen yang sudah jadi dan dialihdayakan.
Alur kerja produksi lengkap:
1. Pemeriksaan masuk bahan mentah:Bahan batangan baja paduan menerima analisis komposisi kimia dan pengujian kekerasan; bahan mentah yang tidak sesuai ditolak sebelum memasuki produksi.
2. Pemesinan kasar & pemesinan akhir CNC:Membentuk bodi utama, rumah pin lokasi, dan komponen gigi pengunci melalui peralatan CNC presisi tinggi.
3. Perlakuan panas vakum & pengerasan permukaan:Komponen penahan beban utama melalui proses quenching-and-tempering untuk meningkatkan kinerja kekerasan dan anti-aus.
4. Proses penggilingan presisi:Permukaan datum kritis dan lubang pin lokasi menerima penggilingan halus untuk memenuhi persyaratan toleransi dimensi dan kekasaran permukaan yang ketat.
5. Perakitan komponen & commissioning sirkuit pneumatik:Merakit gigi pengunci, elemen penyegel, dan unit sensor; melakukan uji kedap udara sirkuit gas internal.
6. Pengujian beban siklik dengan fungsi penuh: Setiap kopling yang telah selesai menjalankan simulasi siklus penguncian-pembukaan ribuan kali dalam kondisi beban tetapan; memverifikasi keakuratan penentuan posisi berulang, kedap udara, dan keandalan umpan balik sinyal; unit yang tidak memenuhi syarat dikembalikan untuk pengerjaan ulang.
7. Inspeksi akhir & penandaan laser:Pemeriksaan dimensi, inspeksi penampilan, penandaan sertifikasi; produk yang memenuhi syarat memasuki gudang barang jadi untuk disimpan.
Panduan Pemeliharaan
1. Inspeksi visual harian:Sebelum setiap shift produksi, periksa secara visual permukaan datum, area kerja gigi pengunci, dan cincin penyegel apakah ada serpihan, kotoran, atau kerusakan akibat benturan mekanis. Bersihkan kontaminan asing dengan udara bertekanan kering.
2. Pemicu pemeliharaan berbasis hitungan siklus:Dalam produksi berkelanjutan 24 jam, periksa selongsong pin lokasi dan cincin penyegel setiap 300.000 siklus docking. Bersihkan permukaan datum dan oleskan gemuk anti aus. Ganti suku cadang habis pakai jika ada goresan atau keausan yang terlihat jelas. Mempersingkat interval perawatan untuk lingkungan bengkel yang berdebu berat.
3. Pengingat jangan dioperasikan:Larang aplikasi dengan beban berlebih. Melarang tabrakan kekerasan antara master-base dan slave-adaptor. Jangan membongkar rakitan gigi pengunci mekanis internal tanpa panduan teknis profesional.
4. Perlindungan penyimpanan idle jangka panjang:Bersihkan seluruh unit kopling, oleskan gemuk anti karat pada permukaan datum dan permukaan gigi pengunci; simpan di lemari kering tahan debu.
Purna Jual
1. Panduan teknis online jarak jauh yang mencakup instalasi, commissioning, dan pemecahan masalah kesalahan di lokasi.
2. Dokumentasi pemeliharaan pengoperasian lengkap disediakan untuk setiap pesanan pembelian.
3. Konsultasi teknis tingkat teknik untuk proyek khusus OEM: modifikasi dimensi flensa, peningkatan struktur penyegelan, adaptasi peringkat beban khusus, dll.
4. Layanan teknis berbayar di lokasi yang dapat dinegosiasikan tersedia untuk pesanan berbasis proyek dalam jumlah besar.
5. Pasokan suku cadang independen untuk selongsong pin lokasi, cincin penyegel, dan komponen lain yang dapat dikenakan, mendukung penggantian di lapangan oleh teknisi sisi pelanggan.
6. Deskripsi garansi:Garansi 2 tahun untuk komponen struktur utama yang tidak dapat dikonsumsi dalam kondisi pemasangan dan beban kerja yang benar. Suku cadang habis pakai (cincin penyegel, selongsong peniti lokasi) tidak termasuk dalam cakupan garansi bebas. Kerusakan yang disebabkan oleh pemasangan yang tidak tepat, pengoperasian yang berlebihan, tabrakan buatan manusia, atau korosi kimia di luar spesifikasi tidak tercakup dalam garansi.
Referensi Pengadaan & Evaluasi Proyek
Nilai inti dari Kopling Baki Gripper Perubahan Cepat Robot JWGRIP: struktur bantalan beban bolak-balik gripper baki-campuran yang dioptimalkan untuk keperluan tujuan, akurasi pemosisian berulang ≤±0,008 mm, interlock mekanis + sinyal listrik mekanisme keselamatan ganda, komponen aus yang dapat diganti secara modular, matriks beban multi-kelas, dan kemampuan rekayasa khusus OEM. Hal ini mengatasi hambatan utama pada stasiun otomasi: waktu henti penggantian alat secara manual yang lama, penyimpangan posisi yang disebabkan oleh manusia, bahaya keselamatan dari intervensi manual, keausan datum yang dipercepat pada beban eksentrik dan terkonsentrasi yang bergantian, perlindungan keselamatan penguncian yang tidak lengkap.
Pengingat evaluasi proyek:
1. Konfirmasi dimensi flensa robot yang sebenarnya dan beban terukur yang diperlukan (pertimbangkan beban tumbukan dinamis, bukan hanya bobot statis efektor akhir). Cadangan margin keamanan yang memadai.
2. Perjelas objek pertukaran alat: buat daftar jumlah gripper dan baki yang perlu dilengkapi dengan adaptor budak sisi alat.
3. Verifikasi kualitas sumber udara bertekanan bengkel dan stabilitas tekanan; merekomendasikan kombinasi pengatur tekanan filter udara jika tekanan berfluktuasi parah.
4. Konfirmasi kondisi sumber daya IO robot-PLC untuk penerimaan sinyal status kunci. JWGRIP menyediakan dokumentasi antarmuka kelistrikan gratis.
5. Versi stok standar mewujudkan pengiriman cepat; mengadopsi layanan rekayasa khusus OEM untuk persyaratan flensa khusus, tingkat penyegelan khusus, atau peringkat beban khusus.
Pertanyaan Umum
Q1: Dapatkah kopling ini menyelesaikan pertukaran alat otomatis tanpa pekerjaan manual?
Ya. Kopling Baki Gripper Perubahan Cepat Robot menerima sinyal kontrol pneumatik dari sistem robot dan secara otomatis menyelesaikan penguncian/pembukaan kunci. Logika pertukaran alat dapat diintegrasikan ke dalam program robot. Perhatikan bahwa Anda perlu mengonfigurasi rak penyimpanan alat yang sesuai untuk menampung gripper dan baki yang menganggur.
Q2: Apakah kalibrasi ulang koordinat diperlukan setiap kali setelah menukar baki dan gripper?
Kopling ini mencapai akurasi pemosisian berulang ≤±0,008 mm dalam kondisi pemasangan yang benar. Kalibrasi ulang koordinat skala besar tidak diperlukan; penyesuaian kecil dapat diterima pada saat commissioning pertama kali.
Q3: Bisakah ia beradaptasi dengan dimensi flensa robot khusus non-standar?
Versi standar stok cocok dengan spesifikasi flensa robot arus utama. Untuk persyaratan flensa non-standar, kirimkan gambar sebelum penempatan pesanan; Pemesinan khusus OEM pada dimensi antarmuka pemasangan dapat direalisasikan.
Q4: Apa yang terjadi jika pasokan udara bertekanan terputus saat robot bergerak?
Struktur mekanis-self-interlock internal menjaga gigi pengunci tetap terpasang bahkan tanpa tekanan udara, sehingga mencegah kecelakaan terjatuhnya alat. Tindakan membuka kunci hanya dapat terjadi jika terdapat sinyal pembuka kunci DAN tekanan udara yang valid.
Q5: Apa saja item pemeliharaan utama untuk produksi siklus berkelanjutan jangka panjang?
Pekerjaan utama: membersihkan permukaan datum dan area pengunci gigi; memeriksa cincin penyegel dan selongsong pin lokasi dengan penghitungan siklus; mengisi kembali gemuk anti aus; ganti suku cadang habis pakai setelah terlihat jelas keausannya. Mempersingkat siklus pemeliharaan untuk bengkel dengan tingkat debu tinggi.
mengirimkan permintaan
Info kontak
-
Alamat
No.44, Jalan Kewirausahaan Daning, Kota Humen, Kota Dongguan, Provinsi Guangdong, Cina
-
Telp
-
Surel
Selamat datang untuk mengirimkan pertanyaan ke JWGRIP. Tim teknis dan penjualan profesional kami akan memberikan pilihan perlengkapan gratis, desain solusi yang disesuaikan, dan penawaran harga yang akurat.

Rekomendasi Berita