Indonesia
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Produsen Seri Pemosisian Titik Nol UPC Tepercaya untuk Workholding Presisi Tinggi
Sebagai pemasok OEM & ODM industri Seri Pemosisian Titik Nol UPC,JWGRIPmelakukan iterasi struktural, validasi mekanis, dan produksi massal untuk palet yang cocok dengan robot, basis lokasi magnetik, dan lengan penghubung mekanis. Rangkaian perangkat keras pencari lokasi yang kompatibel dengan robot ini dibuat khusus untuk produsen yang ingin memperluas kapasitas penanganan material robotik tanpa merombak basis mesin CNC mereka yang sudah ada. Bersamaan dengan portofolio perangkat keras ini, hasil perkakas yang kompatibel dapat dicapai bila dipasangkanSeri Palet Titik Noldan seri Zero Point Clamping Chuck, membentuk alur kerja pencarian manual-otomatis hibrid di seluruh lantai pabrik. Semua dimensi pasangan utama secara ketat mengikuti standar antarmuka terpadu untuk menjamin interoperabilitas lintas seri yang lancar.
Kemacetan Aplikasi
Banyak perangkat keras titik nol konvensional dikembangkan murni untuk operasi bongkar muat manual. Ketika pabrik-pabrik menambahkan lengan robot untuk produksi tanpa awak, mereka dengan cepat menghadapi hambatan praktis. Palet standar tidak memiliki fitur pengikat mekanis khusus, chuck biasa tidak dapat menerima palet yang dikirim oleh robot secara stabil, dan operator menghadapi pekerjaan modifikasi ekstra untuk membuat perangkat keras lama sesuai dengan stasiun robot.
Bagaimana jika Anda ingin beralih secara fleksibel antara pengoperasian manual dan penanganan robotik di stasiun mesin yang sama? Banyak solusi otomasi awal yang memaksa bengkel untuk memilih satu mode secara permanen. Entah Anda menjalankan sepenuhnya otomatis dan kehilangan intervensi manual yang cepat, atau Anda tetap menggunakan pemuatan manual dan melepaskan potensi produksi mati lampu.
Bagaimana Anda menghindari penggantian perangkat keras skala penuh yang mahal saat memasang robot ke mesin yang sudah ada? Penggantian seluruh palet dan chuck secara menyeluruh akan menimbulkan pemborosan modal yang besar. Banyak manajer produksi mencari perangkat keras tambahan modular yang dapat hidup berdampingan dengan infrastruktur titik nol mereka saat ini. Di situlah seri ini memberikan nilai praktis yang nyata
Komponen Perkakas Modular
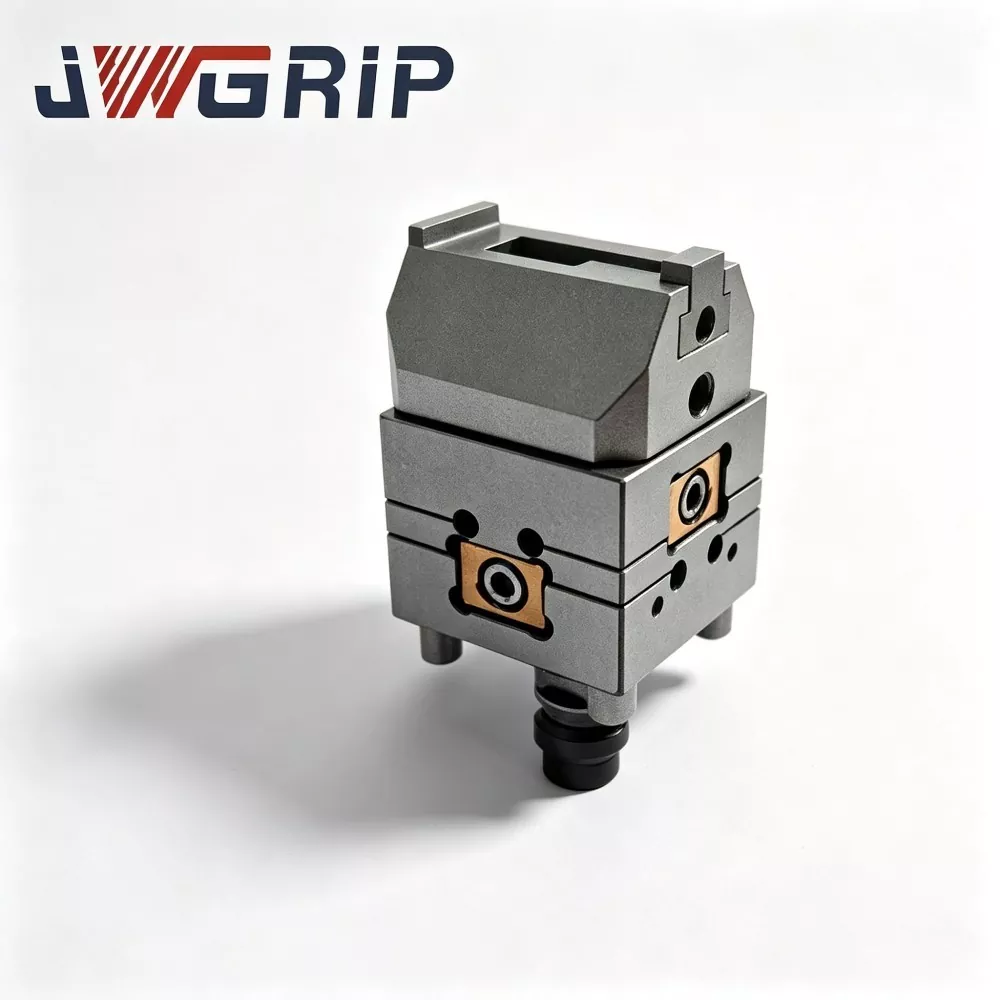
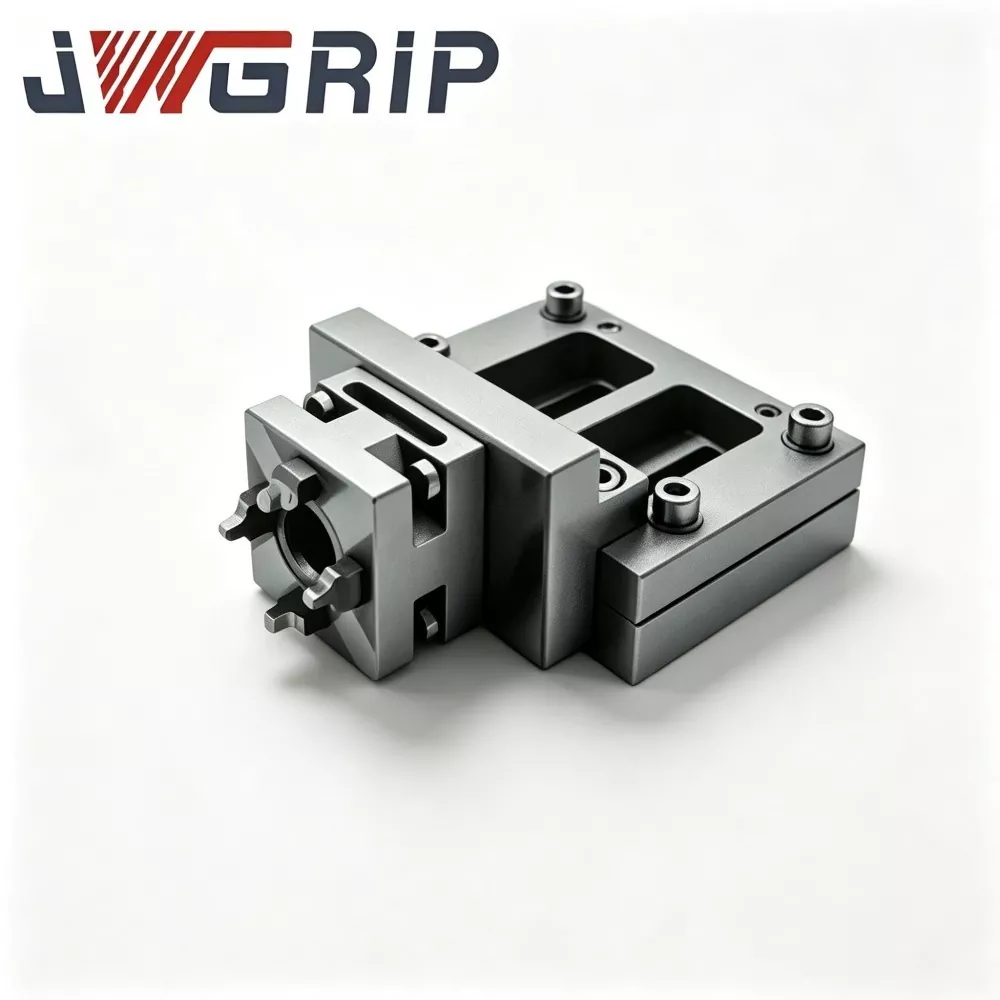
Pallet Titik Nol UPC dengan Power Chuck: Unit palet terintegrasi ini menyematkan komponen penjepit bawaan yang kuat. Dirancang untuk genggaman dan penempatan robot secara langsung, ini menghilangkan adaptor perantara tambahan. Hal ini dapat langsung diserahkan dengan tangan mekanis dan dikunci di tempatnya tanpa sentuhan manusia, sangat cocok untuk pemrosesan bagian batch yang berkelanjutan dalam kondisi tanpa pengawasan.
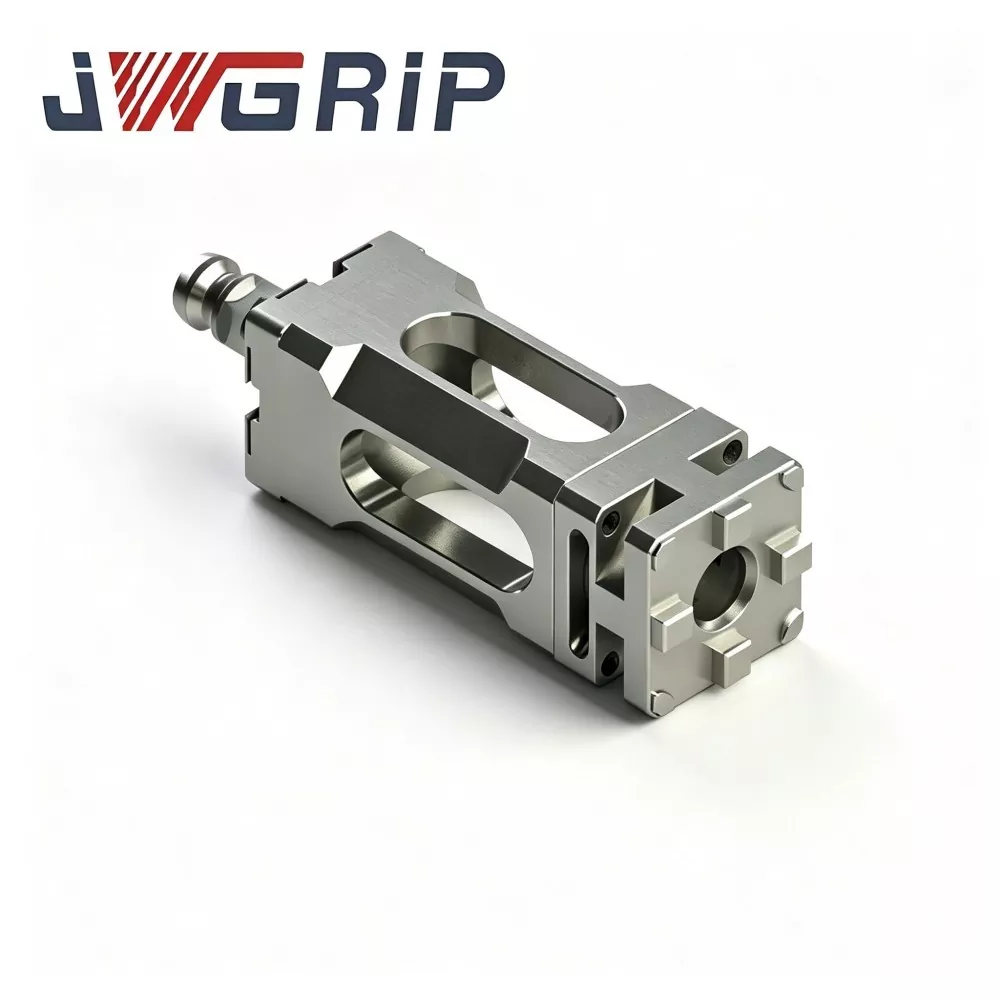
Pallet Titik Nol Magnetik UPC: Ini mengadopsi logika lokasi berbantuan magnet yang berbeda dari skema penguncian mekanis murni. Pra-pemosisian magnetik menahan palet di tempatnya sebelum penguncian mekanis formal diterapkan. Fungsi pra-posisi ini secara efektif mencegah palet tergelincir atau tergeser selama pergerakan robot berkecepatan tinggi dan tindakan pemindahan cepat. Performanya sangat baik untuk benda kerja berdinding tipis dan rakitan perlengkapan ringan.
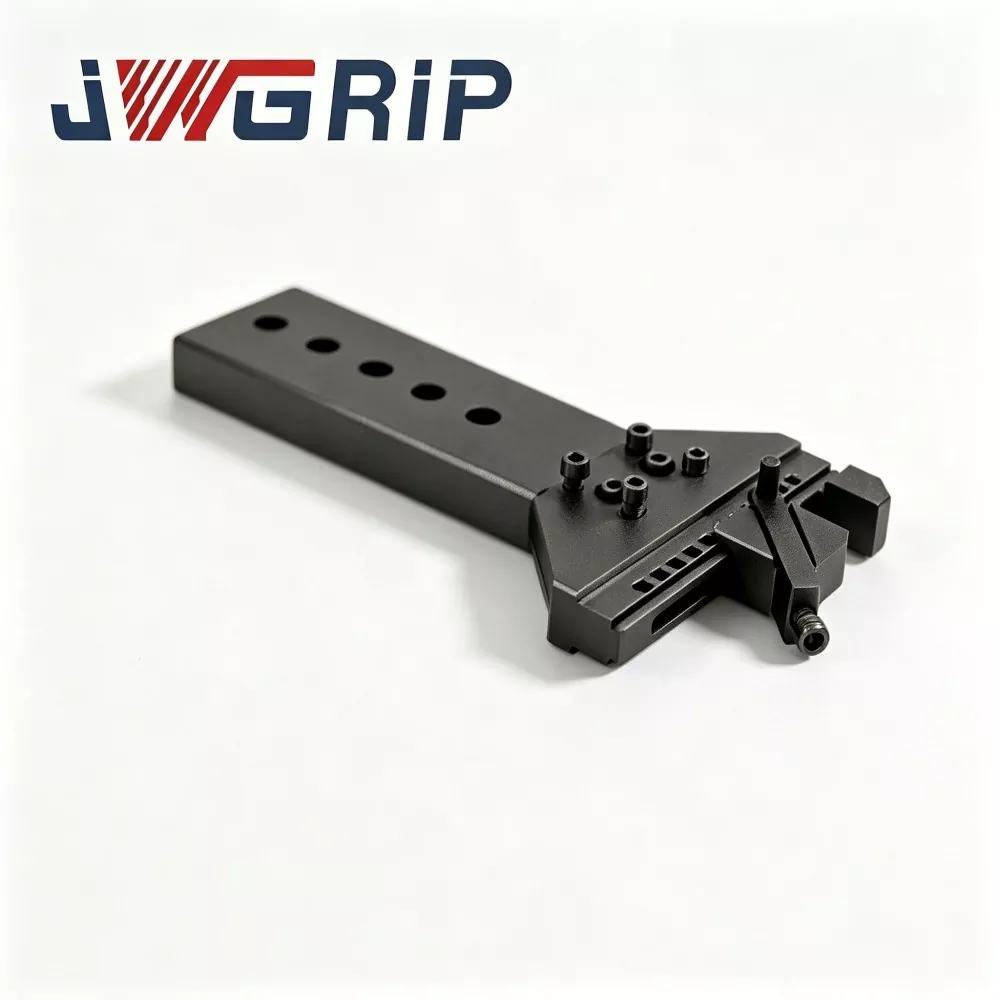
Lengan Tautan Engsel UPC untuk Pengubah Alat Perubahan Cepat Robot: Berfungsi sebagai ujung pelaksana mekanis yang dipasang pada flensa robot, lengan penghubung ini melakukan tindakan meraih, mengangkat, dan mengangkut palet target. Dimensi strukturalnya disesuaikan secara tepat dengan profil luar palet seri UPC, menghindari risiko salah ambil dan terjatuh selama siklus robotik berkecepatan tinggi.
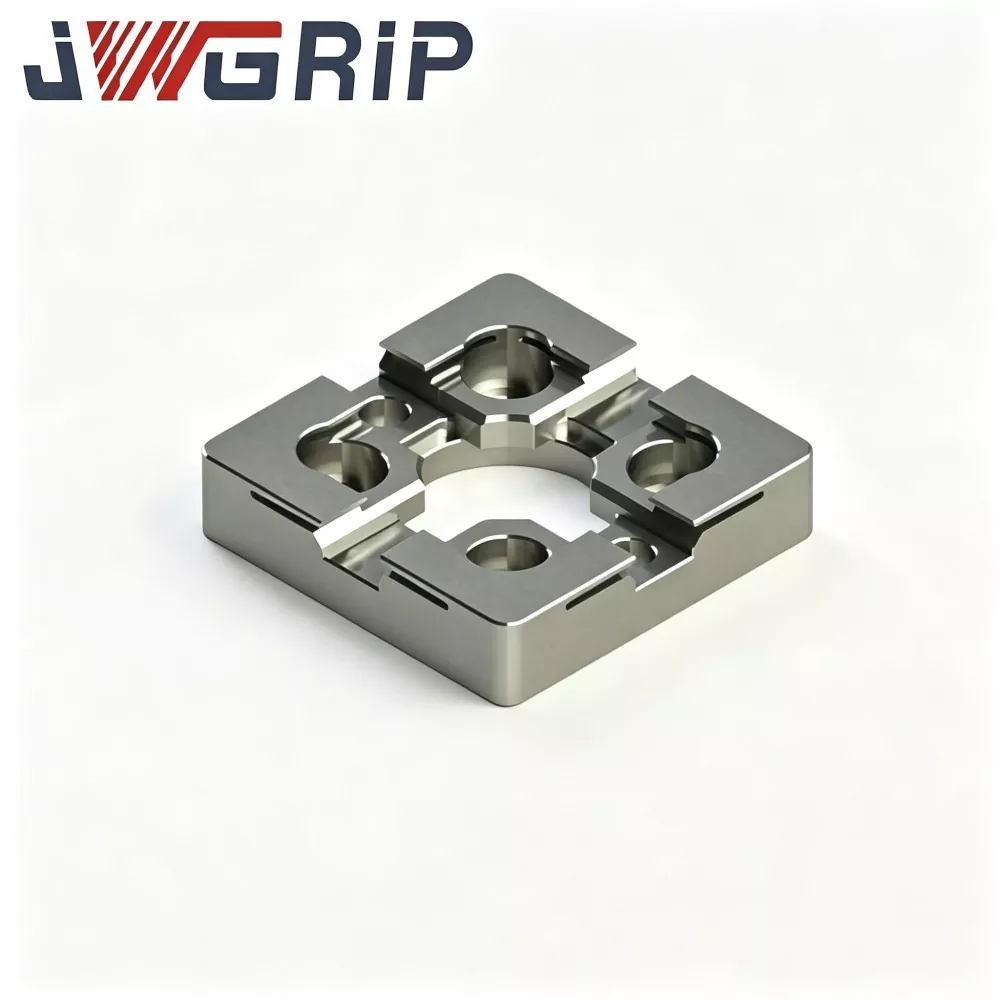
Segmen Pemusatan UPC untuk Sistem Chucking Titik Nol: Segmen pemusatan ini bertindak sebagai komponen bantu pemosisian yang dapat dipertukarkan. Mereka menyempurnakan toleransi datum ketika palet dan chuck sisi mesin saling bersentuhan, mengkompensasi penyimpangan perakitan kecil yang dihasilkan selama pengoperasian bengkel jangka panjang. Mereka memperpanjang masa pakai seluruh rangkaian lokasi.
Persiapan & Aturan Pengalihan Mode Pemuatan Hibrid
Persiapan apa yang harus diselesaikan untuk peralihan mode campuran?
Pertahankan standar datum terpadu untuk palet UPC yang dilayani robot dan palet yang dioperasikan secara manual yang bersumber dari Zero Point Pallet Series. Spesifikasi tiang tarik yang identik menjamin pertukaran fisik pada chuck sisi mesin yang sama.
Aturan pengoperasian apa yang perlu diperhatikan selama peralihan mode?
Saat beralih dari produksi robotik ke penyesuaian manual, operator tidak perlu membongkar atau memodifikasi chuck sisi mesin. Mereka hanya mengganti palet berorientasi robot seri UPC dengan palet biasa yang dimuat secara manual. Tidak diperlukan pemeriksaan ulang atau pengaturan ulang data.
Risiko tersembunyi apa yang harus Anda waspadai dalam alur kerja mode campuran?
Perhatikan batas berat genggaman robot. Berat total benda kerja dan perlengkapan tidak boleh melebihi beban tetapan Lengan Penghubung Engsel UPC untuk Pengubah Alat Perubahan Cepat Robot. Pemuatan berlebih akan memicu penyimpangan posisi dan deformasi mekanis.
Evaluasi Kinerja
Akurasi transfer pengulangan robot: Ini bukan hanya akurasi posisi statis setelah penguncian. Anda juga perlu memeriksa penyimpangan posisi yang dihasilkan dalam keseluruhan proses pengambilan, pengangkatan, pemindahan, dan penempatan robot. Penyimpangan kecil selama transfer akan berkembang menjadi kesalahan dimensi yang jelas setelah beberapa siklus pemrosesan.
Adaptasi lingkungan dari struktur berbantuan magnet: Untuk bengkel yang diisi dengan serpihan pemotong berbahan dasar besi, model palet tipe magnetis memerlukan desain penolak serpihan yang efektif untuk mencegah serpihan besi menempel pada permukaan magnetis dan merusak lokasi kerataan.
Kinerja anti-benturan struktur mekanis: Tindakan penempatan tangan robot membawa dampak kontak tertentu. Kekuatan struktural perangkat keras harus menyerap benturan berulang yang sering terjadi tanpa deformasi permanen pada lokasi permukaan acuan.
Fitur bahan dan pengerjaan
Badan struktural utama mengadopsi baja paduan padam berkekuatan tinggi. Permukaan kontak lokasi kunci melalui proses penggilingan presisi multi-langkah. Rakitan palet tipe magnetis lulus pengujian penuaan pelemahan gaya magnetis berulang kali, untuk memastikan kapasitas praposisi magnetis tetap stabil setelah ribuan siklus kerja.
Semua komponen Seri Pemosisian Titik Nol UPC menjaga kompatibilitas antarmuka dengan seri Chuck Penjepit Titik Nol. Pabrik tidak perlu membuang chuck sisi mesin yang ada saat memperkenalkan palet berkemampuan robot. Aset perangkat keras yang ada dapat tetap berfungsi dalam tata letak produksi otomatis yang baru.
Dukungan modifikasi non-standar mencakup dimensi alur pegangan, penyesuaian intensitas gaya magnet, dan ukuran flensa pemasangan lengan penghubung, beradaptasi dengan berbagai standar flensa merek robot utama di pasar.
Perawatan Harian
Perangkat keras pencari lokasi yang berorientasi robot tidak akan memberikan kinerja penuh hanya dengan instalasi sederhana. Manajemen harian harus menggabungkan penyetelan parameter gerak robot, pembersihan chip secara teratur pada permukaan magnetik, dan inspeksi berkala terhadap jarak bebas sambungan lengan penghubung. Bahkan perangkat keras modular bermutu tinggi akan menghasilkan risiko tersembunyi jika langkah-langkah pemeliharaan rutin diabaikan. Banyak kasus kinerja buruk proyek otomasi berasal dari inspeksi harian yang terabaikan, bukan karena kerusakan perangkat keras itu sendiri.

- View as
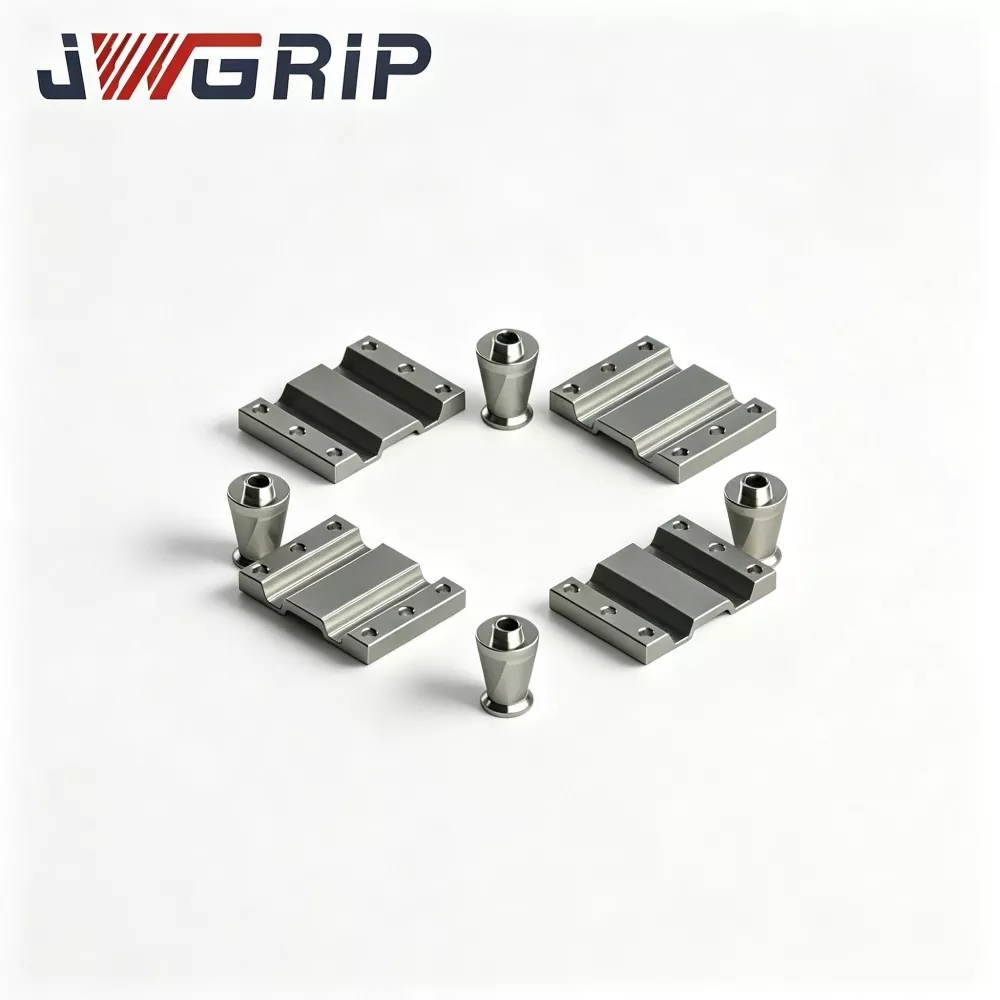
Segmen Pemusatan UPC untuk Sistem Penjepit Titik Nol
JWGRIP adalah produsen profesional dan pemasok Segmen Pemusatan UPC yang Disesuaikan untuk Sistem Penjepit Titik Nol di Cina, dengan spesifikasi standar yang sepenuhnya tersedia. Sebagai aksesori pendukung penting yang dirancang secara profesional untuk sistem chucking titik nol UPC, segmen pemusatan ini berfungsi sebagai komponen pencocokan dan pemeliharaan inti untuk unit penjepit titik nol. Mengadopsi bahan baja paduan kekerasan tinggi dan teknologi pemrosesan presisi standar, bahan tersebut dapat langsung disesuaikan dengan semua chuck titik nol standar UPC tanpa aksesori tambahan tambahan, mendukung perakitan standar dan modifikasi khusus untuk memenuhi beragam permintaan pencocokan perlengkapan dan peningkatan peralatan.
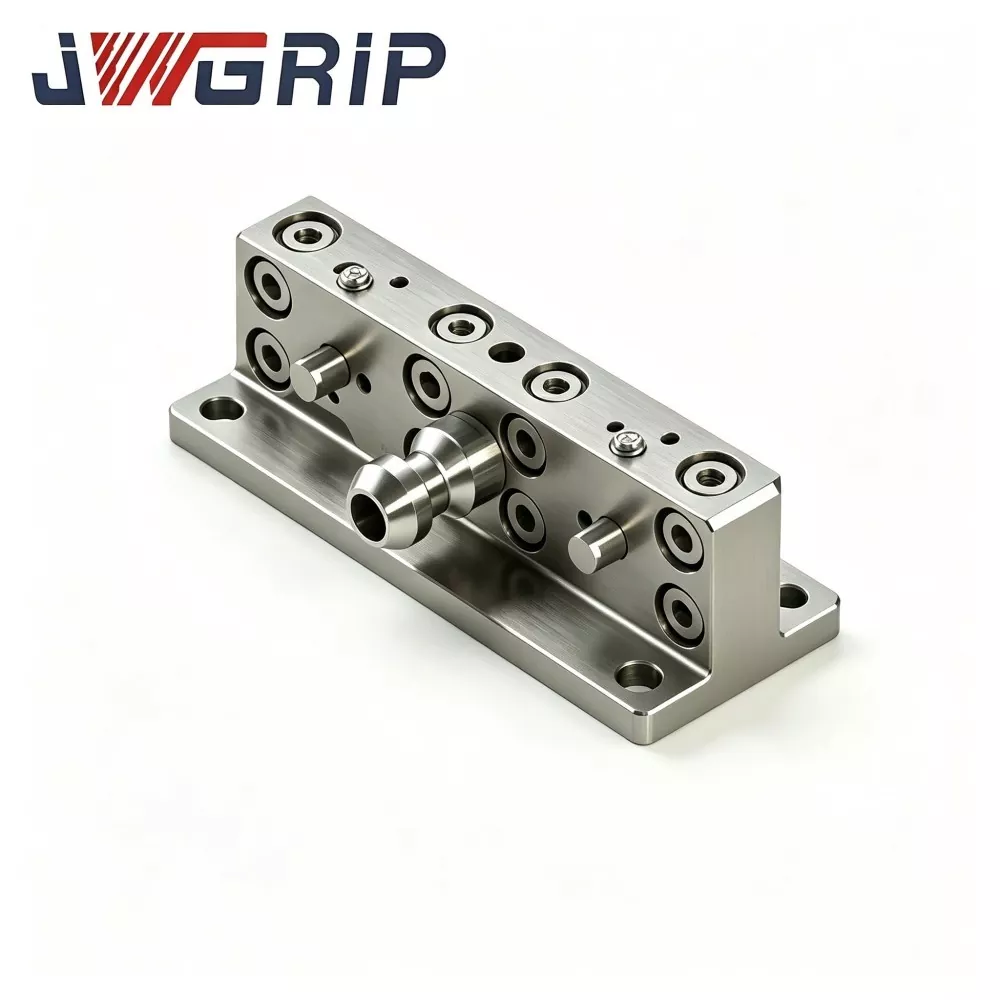
Lengan Tautan Engsel UPC untuk Pengubah Alat Perubahan Cepat Robot
JWGRIP adalah Eksportir OEM profesional Lengan Tautan Engsel UPC untuk Pengubah Alat Perubahan Cepat Robot di Tiongkok. Ini adalah komponen penghubung struktural inti yang dirancang khusus untuk pertukaran perlengkapan otomatis robot dan sel produksi fleksibel CNC tak berawak. Berfungsi sebagai media transmisi gaya utama antara efektor ujung robot dan set palet titik nol UPC, lengan penghubung engsel yang dioptimalkan ini mewujudkan penguncian mekanis dan pembukaan kunci palet titik nol murni melalui gerakan sumbu robot, sehingga menghilangkan kebutuhan akan perangkat penggerak bantu pneumatik dan hidraulik tambahan.
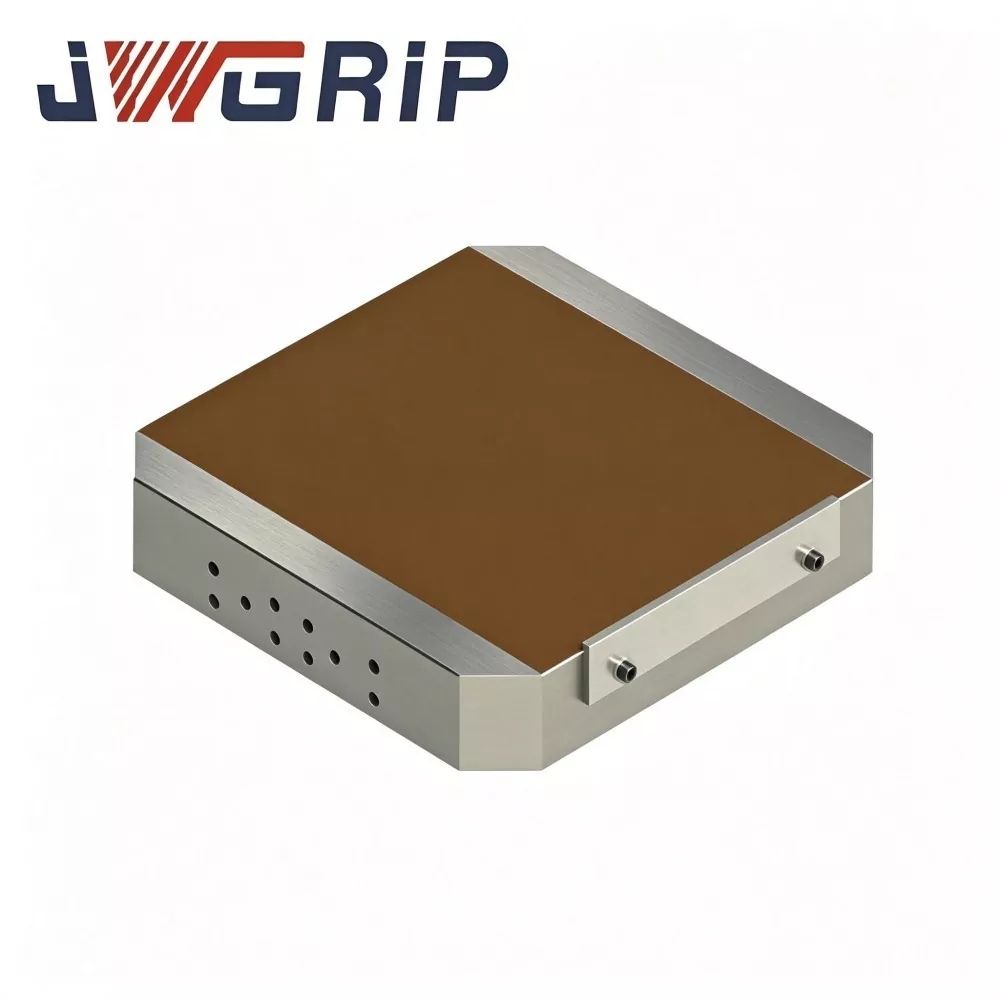
Palet Titik Nol Magnetik UPC
JWGRIP adalah eksportir profesional dan pedagang grosir langsung pabrik di Tiongkok, yang memasok Pallet Titik Nol Magnetik UPC dan memberikan solusi penjepitan khusus dengan efisiensi tinggi untuk bengkel penggilingan, penggilingan, dan EDM CNC. Unit palet terintegrasi ini menggabungkan konstruksi pemosisian perubahan cepat titik nol UPC standar dengan chuck magnet permanen berperforma tinggi, sehingga melampaui batas fisik rahang penjepit mekanis tradisional.
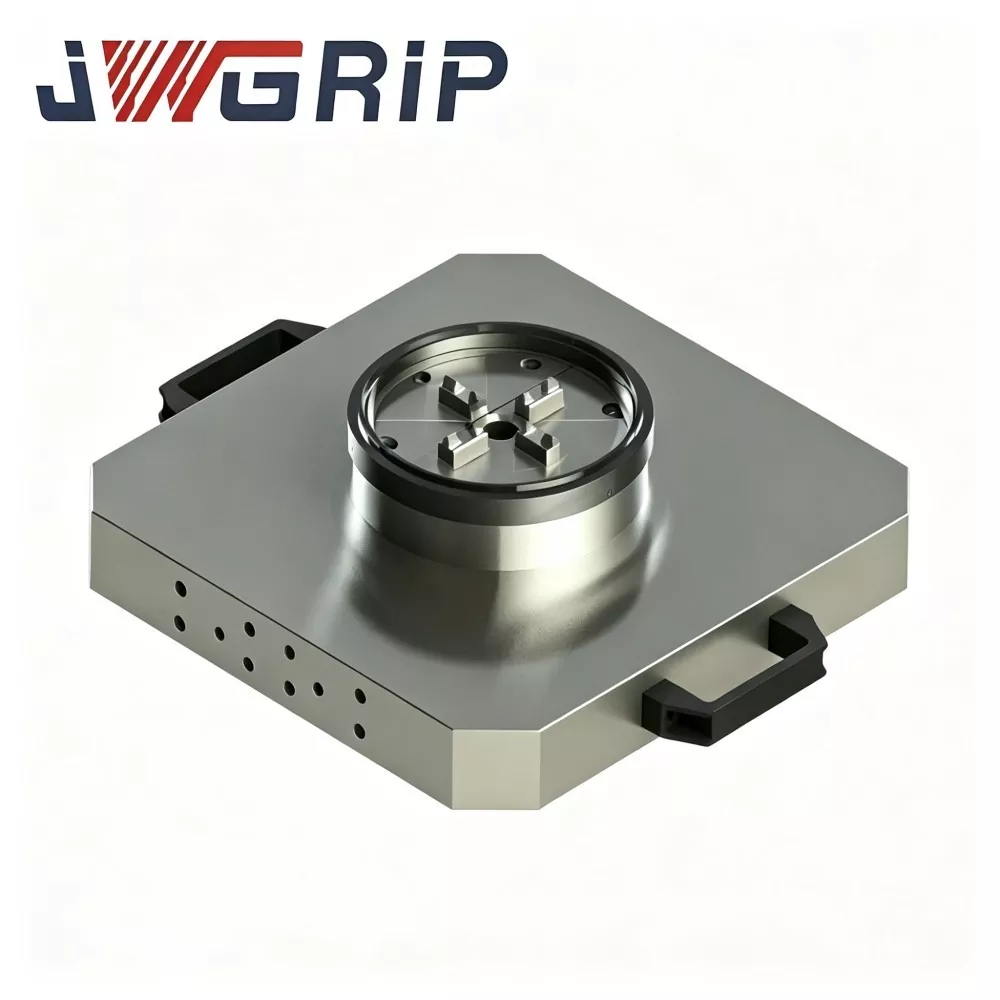
Palet Titik Nol UPC dengan Power Chuck
JWGRIP adalah produsen dan pemasok Pallet Titik Nol UPC profesional dengan Power Chuck di Cina. Ini adalah perlengkapan penjepit terintegrasi berpresisi tinggi yang dibuat khusus untuk mesin komposit penggilingan balik modern dan pusat permesinan vertikal. Produk ini secara inovatif mengintegrasikan mekanisme penguncian titik nol dan pencekam daya standar UPC ke dalam struktur palet monolitik, menghilangkan kebutuhan akan pengadaan terpisah dan perakitan alas titik nol dan aksesori pencekam independen di lokasi.
JWGRIP adalah produsen dan pemasok Seri Pemosisian Titik Nol UPC profesional di Tiongkok. Kami dengan hangat menyambut Anda untuk grosir produk berkualitas tinggi dengan harga yang kompetitif dari pabrik kami.
Rekomendasi Berita