Indonesia
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Produsen Seri Gripper Perubahan Cepat Robot Profesional untuk Otomasi Industri
Sebagai pemasok retrofit Robot Quick Change Gripper Series yang berfokus pada otomatisasi,JWGRIPmemberikan adaptor kopling baki, modul pegangan ujung robot, dan lengan pegangan yang diartikulasikan dengan pengujian kelelahan mekanis dan produksi batch terstandarisasi untuk bengkel CNC dan integrator otomasi yang mengupayakan otomasi jalur parsial sambil tetap mempertahankan infrastruktur tempat kerja operasi manual yang ada. Perangkat keras peralihan sisi robot ini menghilangkan hambatan peningkatan besar tanpa penggantian perlengkapan penuh. Dipasangkan dengan Seri Pemosisian Titik Nol UPC danSeri Palet Titik Nol, ia membangun alur kerja penanganan material otomatis yang lengkap untuk transfer benda kerja yang lancar antara stasiun yang dioperasikan robot dan stasiun pengaturan manual. Langkah penguncian mekanis yang ketat dan kontrol toleransi pin pemosisian diterapkan dalam produksi massal untuk menjamin stabilitas lokasi jangka panjang dalam kondisi produksi otomasi manual campuran.
Pesan Kesalahan
Sejumlah besar bengkel mesin sudah memiliki sistem perlengkapan manual yang matang. Ketika manajer pabrik berencana untuk memperkenalkan penanganan robot, mereka sering berasumsi bahwa membeli lengan robot saja akan memberikan hasil produksi yang luar biasa. Pada kenyataannya, badan robot hanyalah alat yang menjalankan gerak. Tanpa perangkat keras peralihan efektor akhir yang cocok, robot tidak dapat mengambil, mengangkat, dan menemukan palet dan perlengkapan yang ada di lokasi produksi dengan andal.
Konsekuensi negatif apa yang timbul dari perangkat keras yang tidak cocok untuk mencengkeram robot?
Kopling longgar, posisi pegang offset, atau jatuhnya palet secara tidak sengaja dapat terjadi selama pergerakan robot berkecepatan tinggi. Banyak proyek otomasi mengalami waktu kerja yang rendah bukan karena kesalahan pengontrol robot, namun karena perangkat keras koneksi yang tidak kompatibel antara flensa robot dan pembawa benda kerja.
Bagaimana Anda mempertahankan alur kerja pengaturan manual yang ada setelah menambahkan perangkat keras robot?
Banyak skema transformasi otomasi awal yang memaksa bengkel untuk memilih mode otomatis penuh dan mengabaikan intervensi manual yang nyaman. Dalam produksi campuran batch kecil di dunia nyata, operator masih perlu memuat blanko berbentuk khusus secara manual, memeriksa komponen setengah jadi, atau menangani pembongkaran benda kerja darurat.
Apakah perangkat keras peralihan ujung robot hanya diterapkan untuk produksi massal tanpa pengawasan sepenuhnya?
Ini adalah kesalahpahaman yang umum. Hal ini juga memberikan nilai besar untuk bengkel mode hibrid semi-otomatis. Operator dapat menyelesaikan pekerjaan persiapan manual yang rumit secara offline, dan robot mengambil alih tugas pengangkutan palet yang berulang.
Perbedaan Fungsional
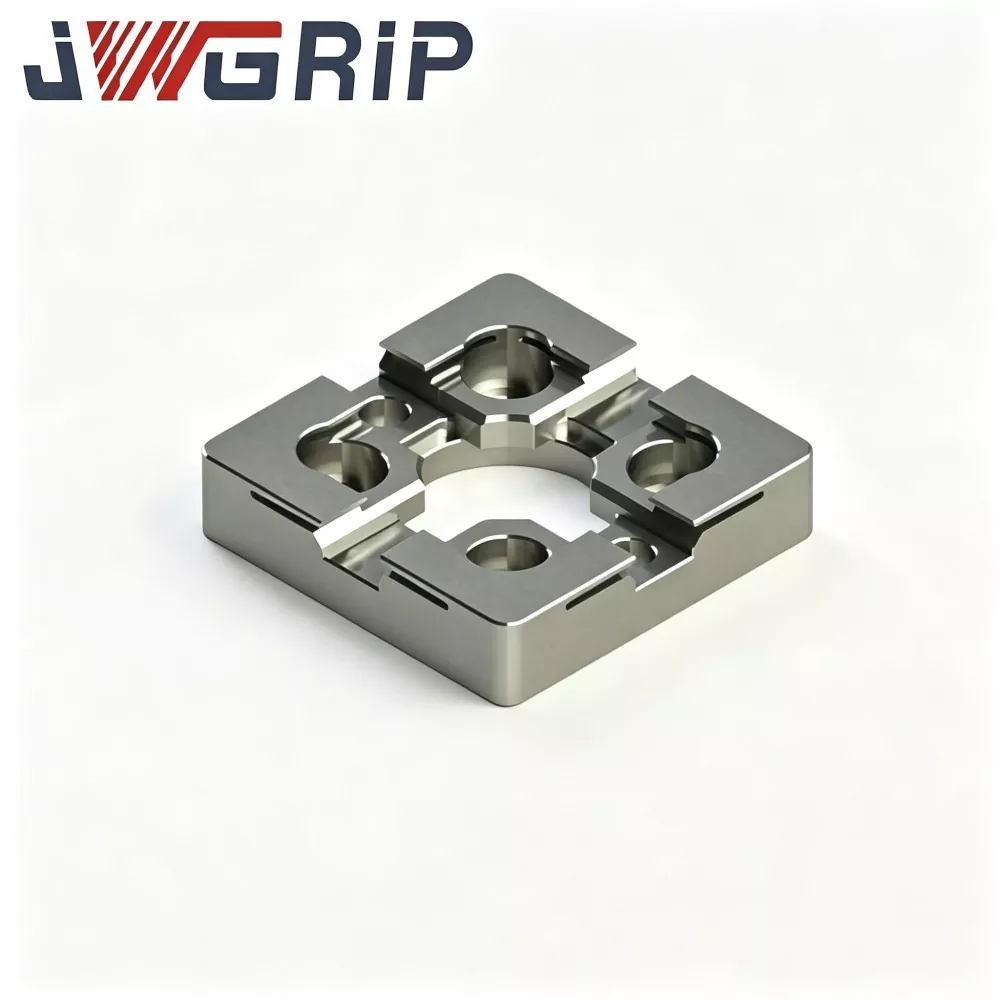
Kopling Baki Gripper Perubahan Cepat Robot: Komponen penghubung perantara ini membentuk hubungan pencocokan mekanis yang stabil antara modul pegangan dan palet target. Ini menyerap penyimpangan posisi kecil yang dihasilkan oleh kesalahan posisi gerakan robot, menghindari kerusakan tabrakan yang parah antara struktur mekanis selama siklus transfer kecepatan tinggi.
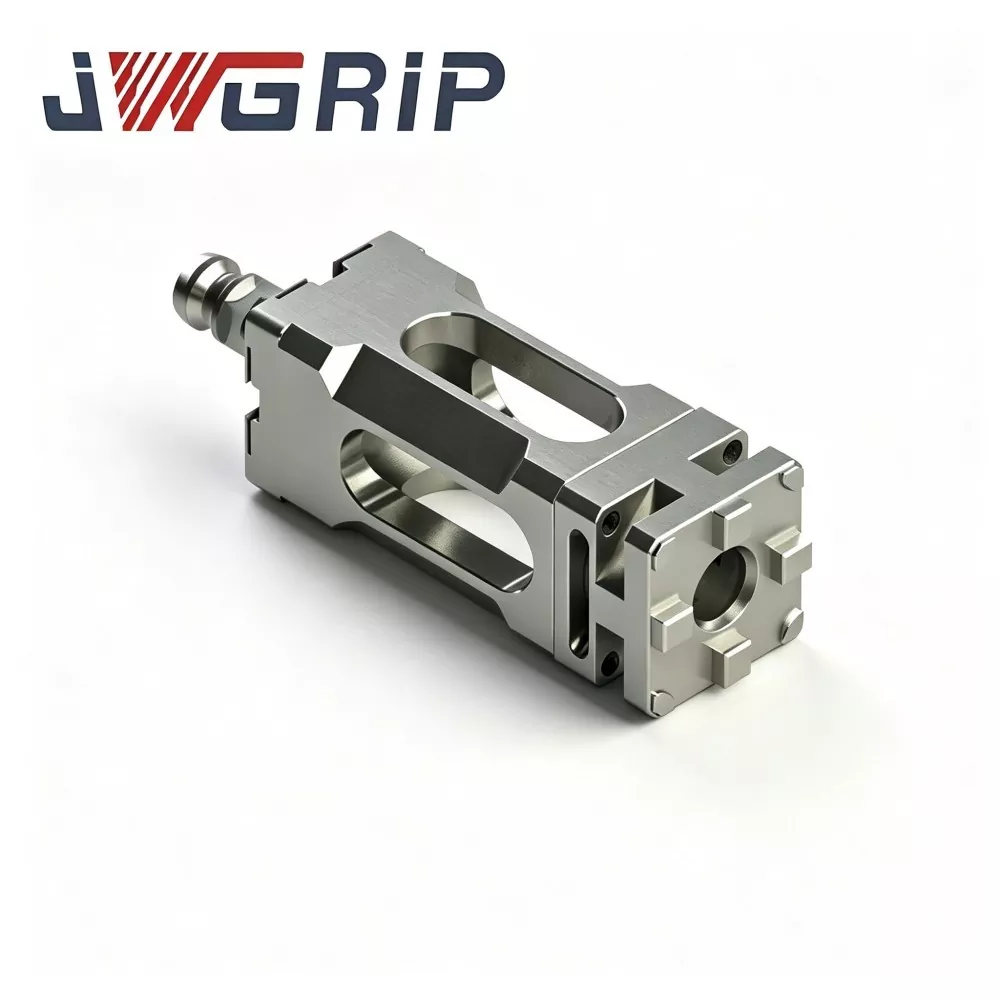
Modul Gripper Perubahan Cepat Robot N160: Modul yang dipasang pada flensa inti ini berfungsi sebagai unit dasar yang dipasang langsung pada flensa keluaran robot. Ini menyediakan antarmuka penguncian standar untuk lengan pegangan selanjutnya, memungkinkan pertukaran cepat alat akhir yang berbeda tanpa mengubah parameter program robot berulang kali.
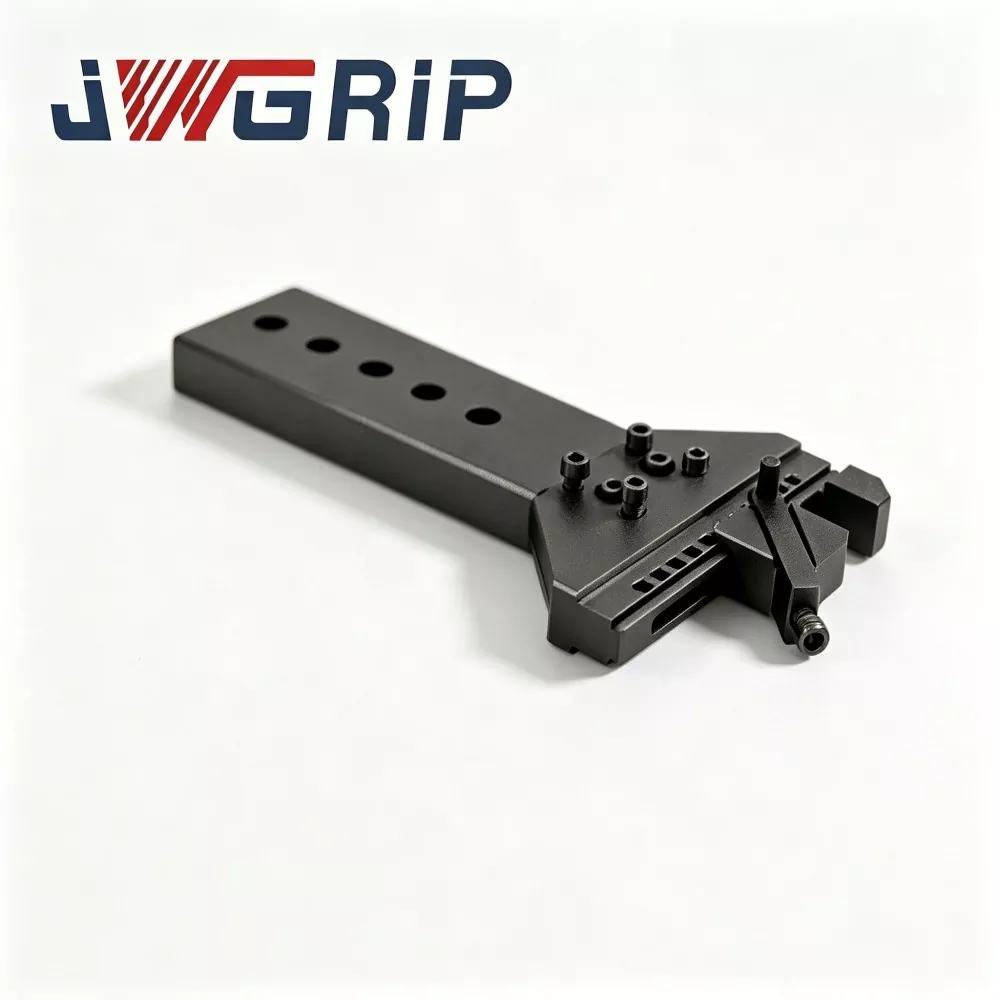
N160 Engsel Linkage Arm untuk Robot Quick Change Gripper: Lengan pelaksana yang dapat digerakkan dan secara fisik bersentuhan dengan kontur luar palet. Garis besar strukturalnya dioptimalkan sesuai dengan geometri tepi palet, sehingga memberikan gaya cengkeraman gaya pembungkus yang stabil. Ini mencegah tergelincir saat akselerasi dan deselerasi selama pergerakan lintasan robot.
Indikator Evaluasi Inti
Bagaimana cara memastikan apakah beban tetapan sesuai dengan permintaan produksi sebenarnya?
Pengguna tidak bisa hanya mengacu pada data beban nominal lengan robot. Mereka perlu menghitung berat total termasuk modul gripper, lengan penghubung, palet, perlengkapan, dan benda kerja mentah. Beban komposit yang melebihi batas akan mempercepat keausan mekanis dan menyebabkan risiko jatuh yang tersembunyi.
Mengapa akurasi posisi berulang pada aksi mencengkeram sama pentingnya dengan akurasi chuck titik nol?
Meskipun chuck sisi mesin memiliki presisi tingkat mikron, jika gripper robot menghasilkan deviasi posisi yang besar selama pengambilan dan penempatan palet, keakuratan sistem secara keseluruhan akan sangat berkurang. Kesalahan posisi sisi gripper akan diteruskan ke seluruh loop penahan kerja.
Faktor lingkungan apa yang harus dipertimbangkan untuk perangkat keras robot?
Efektor akhir robot bekerja di dalam zona periferal peralatan mesin, terciprat dengan memotong cairan pendingin, serpihan logam, dan kabut oli. Perawatan permukaan perangkat keras dan kinerja penyegelan harus tahan terhadap korosi dan kemacetan chip di dalam posisi pergerakan sambungan.
Bagaimana cara mewujudkan docking yang mulus dengan perangkat keras workholding titik nol periferal?
Prasyarat apa yang diperlukan untuk bekerja sama dengan UPC Zero Point Positioning Series?
Pertahankan konsistensi dimensi pengambilan kontur luar untuk palet target. Geometri lengan penghubung engsel harus sesuai dengan struktur tepi palet seri UPC, sehingga robot dapat menyelesaikan tindakan pengambilan yang stabil untuk palet yang kompatibel dengan robot.
Apa manfaat yang didapat dengan mencocokkan dengan Seri Pallet Titik Nol?
Dengan adaptor kopling baki, robot juga dapat menangani palet biasa yang digunakan secara manual. Toko tidak perlu mengganti semua palet yang ada untuk mewujudkan transformasi semi-otomatis, sehingga melindungi investasi perangkat keras sebelumnya.
Risiko tersembunyi apa yang harus dihindari dalam pengoperasian mode hibrid?
Cegah penggunaan palet yang tercampur dengan dimensi luar berbeda dalam satu area kerja robot. Ukuran outline yang berbeda akan menyebabkan posisi pengambilan yang salah. Manajemen klasifikasi palet yang ketat harus dilakukan di lokasi.
Bahan perangkat keras dan karakteristik proses
Badan struktural utama modul gripper dan lengan penghubung mengadopsi baja paduan berkekuatan tinggi. Permukaan kontak dan penguncian kunci menerima pendinginan karburasi dan penggilingan presisi. Setiap komponen yang telah selesai melewati pengujian kelelahan siklik pelepasan berulang sebelum pengiriman. Deformasi struktural dikontrol secara ketat pada kondisi beban penuh terukur.
Dimensi sambungan flensa mengikuti standar antarmuka robot industri arus utama. Posisi lubang pemasangan utama menjaga pertukaran, mengurangi pekerjaan modifikasi sekunder selama pemasangan di lokasi.
Layanan adaptasi khusus mencakup penyesuaian pukulan, pelat konversi flensa khusus, dan perawatan permukaan anti aus, agar sesuai dengan garis palet non-standar dan berbagai merek robot.
Catatan Aplikasi
Komponen cengkeraman sisi robot sering kali menimbulkan dampak akselerasi-deselerasi selama setiap siklus gerakan. Akumulasi serpihan di dalam sambungan engsel akan meningkatkan ketahanan terhadap gerakan dan menghasilkan offset yang mencengkeram. Pembersihan dan pelumasan sambungan secara berkala harus dimasukkan ke dalam daftar periksa pemeliharaan peralatan harian. Pengoperasian yang berkelanjutan tanpa pemeliharaan rutin secara bertahap akan menurunkan stabilitas pengambilan, bahkan untuk komponen otomatisasi yang dirancang dengan baik.

- View as

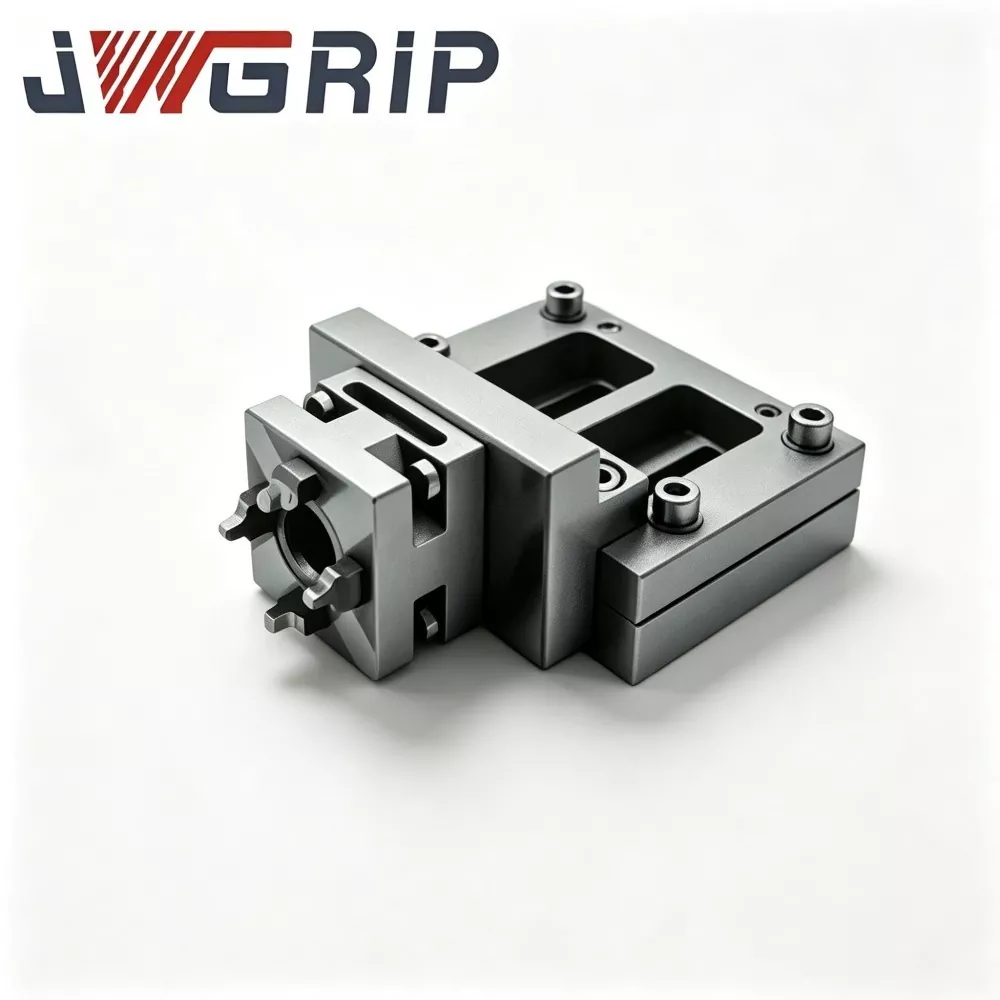
N160 Engsel Linkage Arm untuk Robot Quick Change Gripper
JWGRIP adalah produsen dan pemasok profesional N160 Engsel Linkage Arm untuk Robot Quick Change Gripper di Tiongkok, menyediakan layanan Pabrik Langsung dengan produk standar yang tersedia sepenuhnya untuk mendukung penerapan proyek otomasi global dan pemeliharaan bengkel. Ini adalah komponen rocker engsel transmisi gaya inti berkinerja tinggi yang dirancang khusus untuk modul gripper perubahan cepat robot seri N160. Ini mengintegrasikan struktur transmisi gaya yang dioptimalkan dan teknologi pembentukan terintegrasi yang ditempa panas ke dalam satu unit fungsional, berfungsi sebagai bagian kinematik utama yang mengubah gaya penggerak piston linier menjadi gerakan penjepit mengayun rahang gripper.
Modul Gripper Perubahan Cepat Robot N160
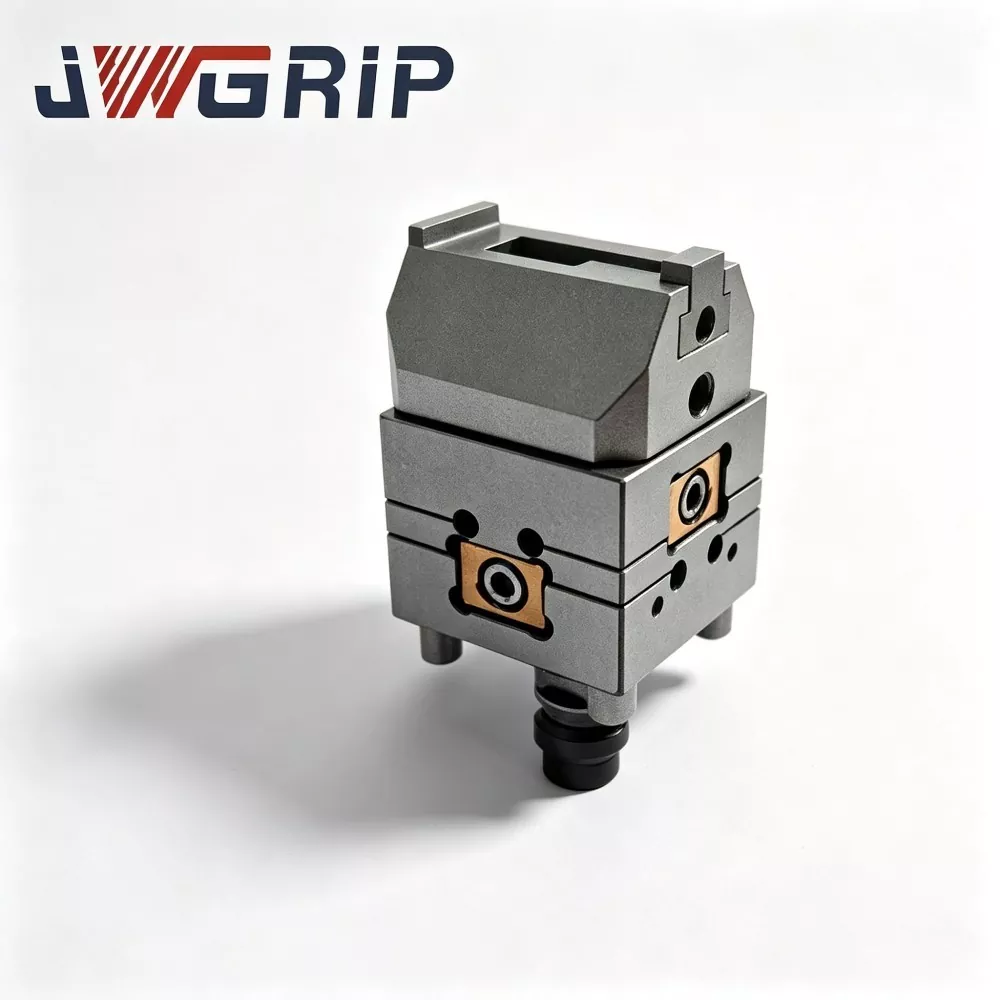
JWGRIP adalah produsen dan pemasok profesional Modul Gripper Perubahan Cepat Robot N160 di Tiongkok, mendukung pengadaan Pesanan Massal dan memberikan Harga Pabrik asli untuk mitra proyek otomasi global. Ini adalah unit eksekusi ujung lengan robot terintegrasi yang baru ditingkatkan yang dirancang khusus untuk jalur produksi tak berawak modern yang fleksibel. Secara inovatif mengintegrasikan gripper paralel pneumatik dan antarmuka perubahan cepat robot ke dalam satu bodi modular, hal ini menghilangkan kebutuhan akan cakram perubahan cepat terpisah dan rakitan gripper independen, sehingga tidak memerlukan flensa penghubung multi-lapisan tambahan atau aksesori transisi.
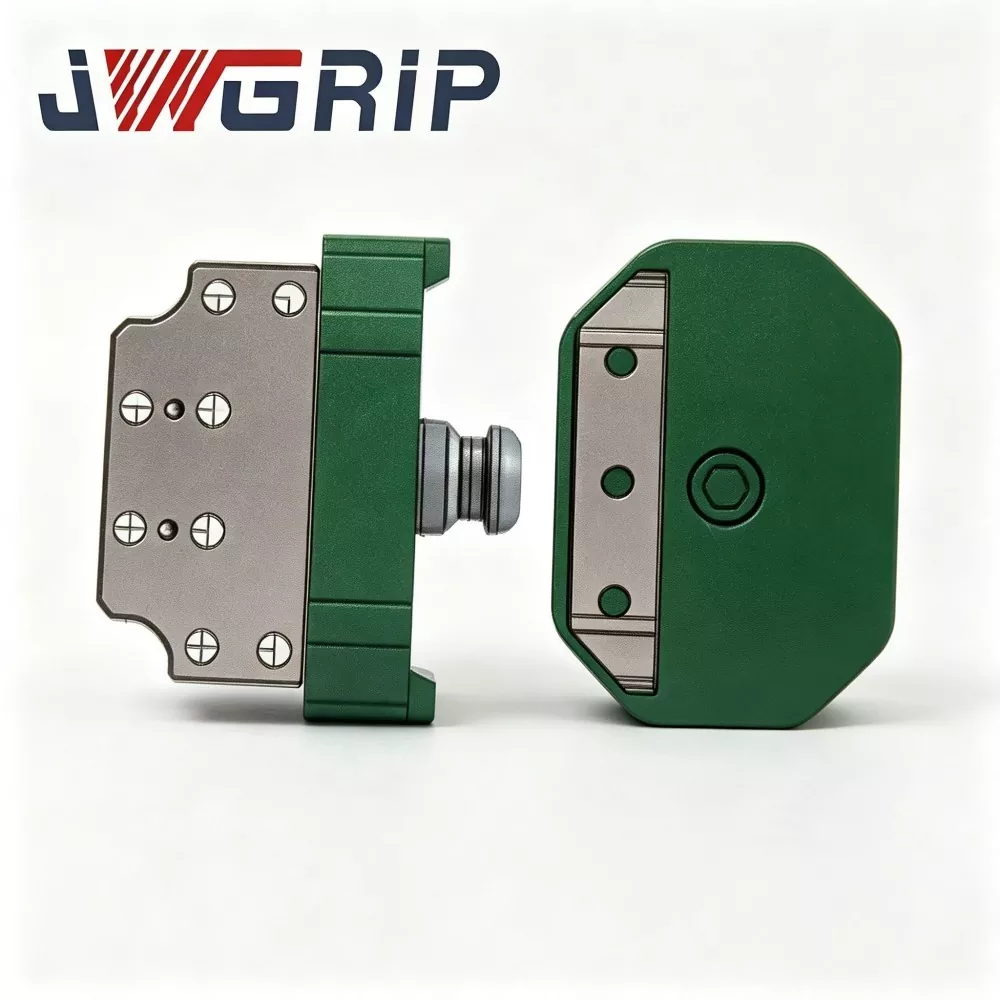
Kopling Baki Gripper Ganti Cepat Robot
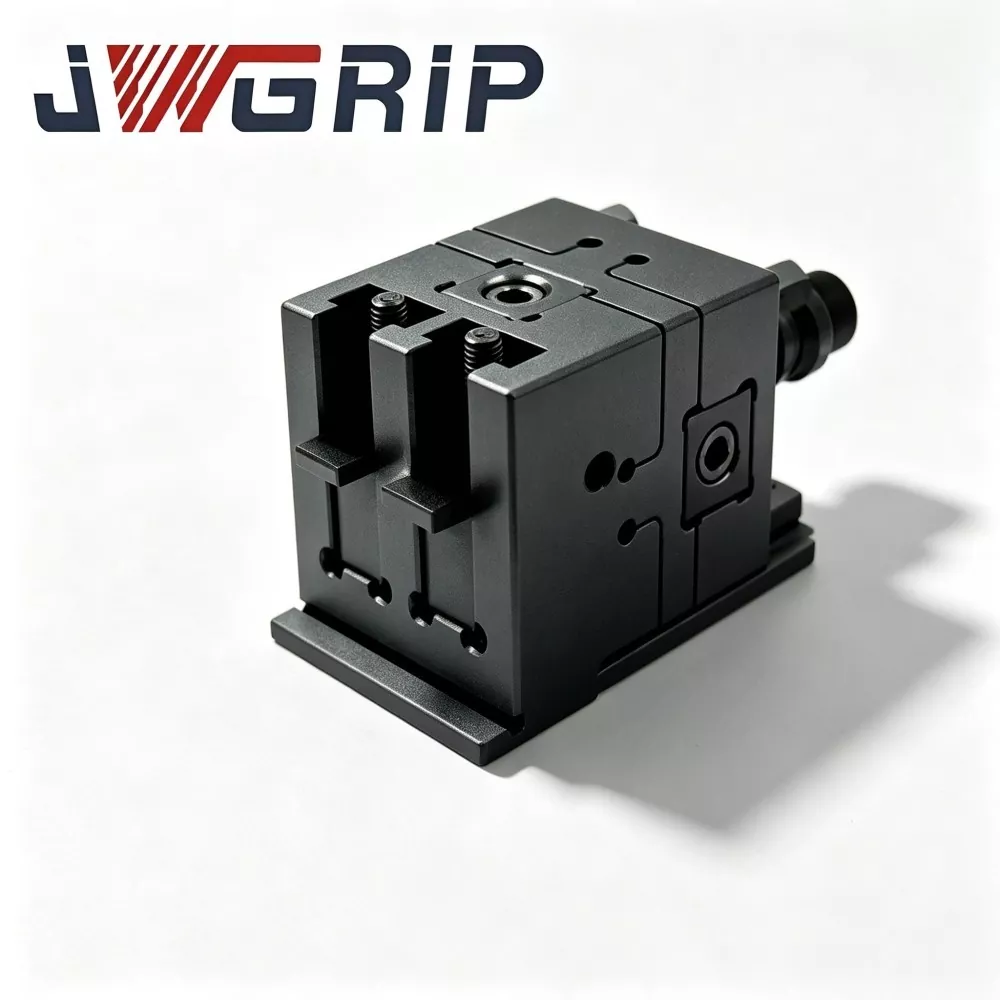
JWGRIP adalah produsen dan pemasok Kopling Baki Gripper Perubahan Cepat Robot profesional di Cina. Ini adalah komponen peralihan efektor akhir robot terintegrasi canggih yang dirancang khusus untuk jalur produksi otomatis tak berawak yang fleksibel. Ini mengintegrasikan konfigurasi struktur baja paduan berkekuatan tinggi dan proses penggilingan presisi ke dalam satu unit, mewujudkan peralihan perkakas robot yang sepenuhnya otomatis tanpa intervensi manual selama penggantian gripper, baki, dan perkakas ujung lainnya.
JWGRIP adalah produsen dan pemasok Seri Gripper Ganti Cepat Robot profesional di Tiongkok. Kami dengan hangat menyambut Anda untuk grosir produk berkualitas tinggi dengan harga yang kompetitif dari pabrik kami.
Rekomendasi Berita