Indonesia
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

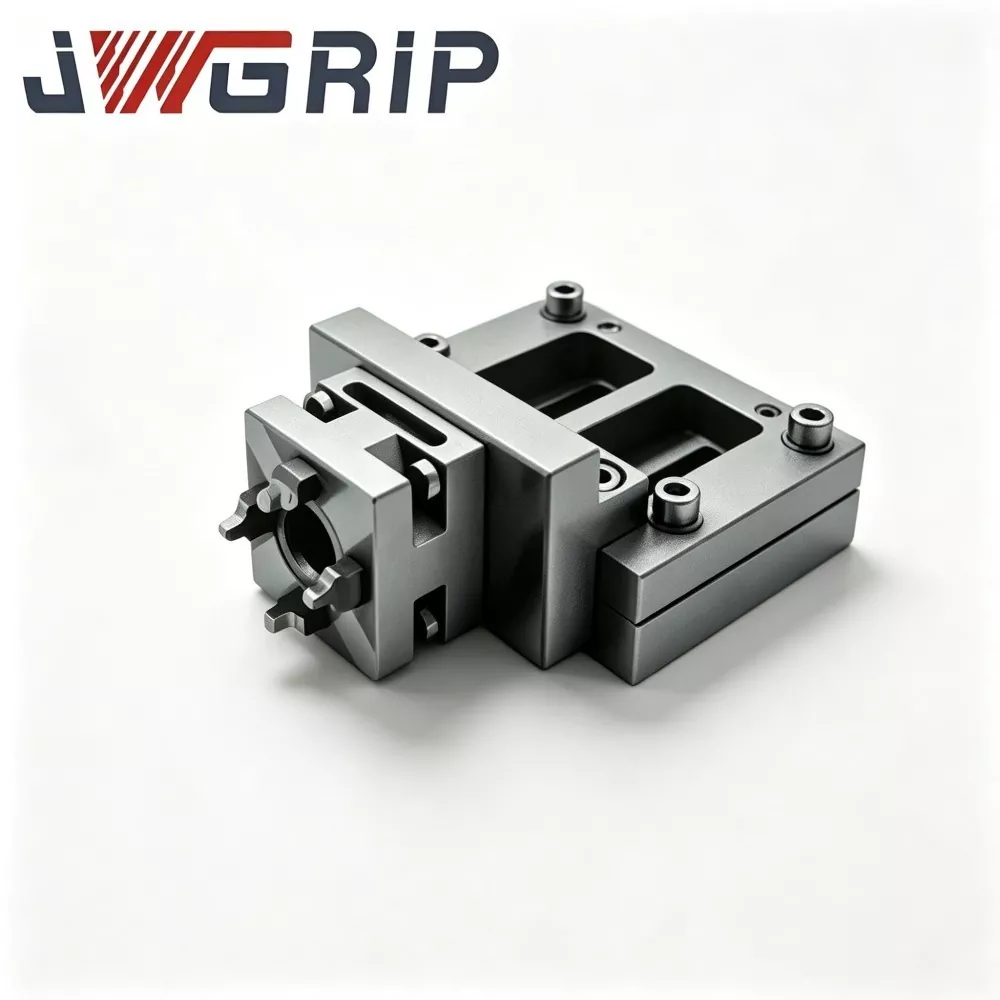
Modul Gripper Perubahan Cepat Robot N160
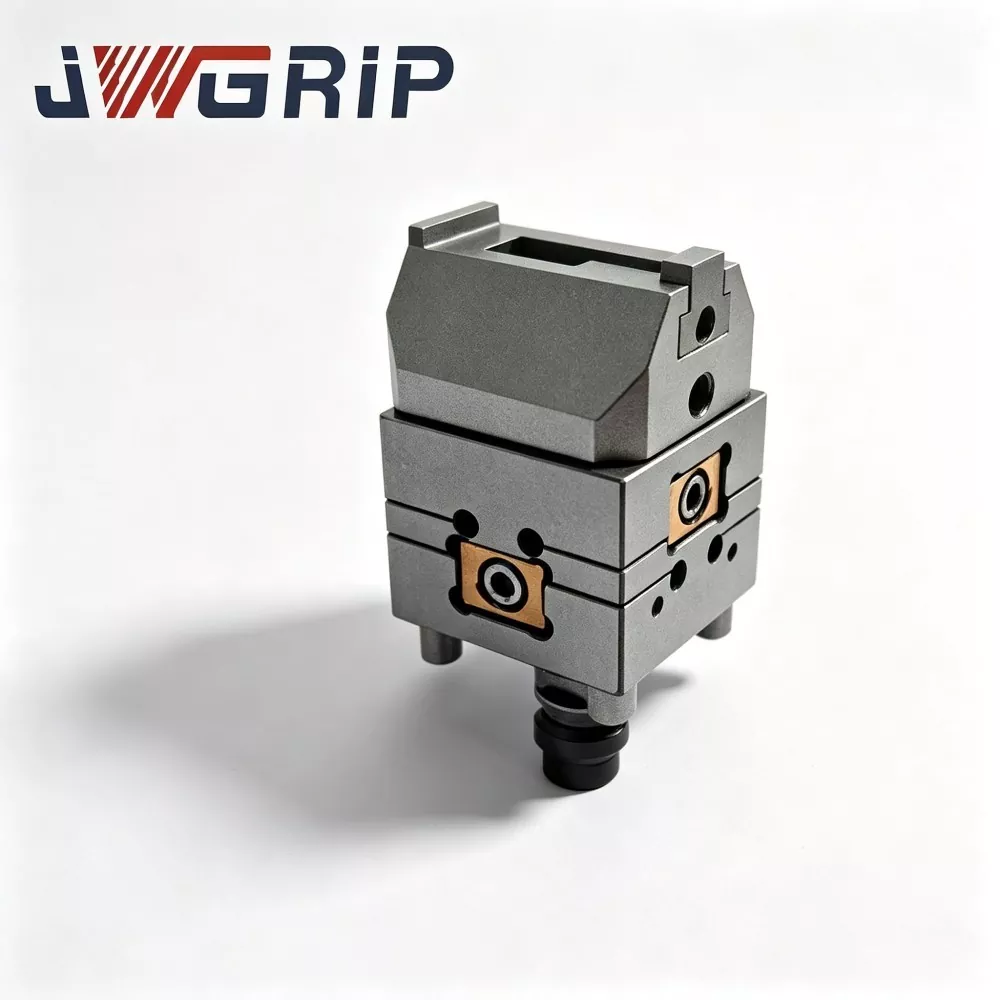
JWGRIP adalah produsen dan pemasok profesional Modul Gripper Perubahan Cepat Robot N160 di Tiongkok, mendukung pengadaan Pesanan Massal dan memberikan Harga Pabrik asli untuk mitra proyek otomasi global. Ini adalah unit eksekusi ujung lengan robot terintegrasi yang baru ditingkatkan yang dirancang khusus untuk jalur produksi tak berawak modern yang fleksibel. Secara inovatif mengintegrasikan gripper paralel pneumatik dan antarmuka perubahan cepat robot ke dalam satu bodi modular, hal ini menghilangkan kebutuhan akan cakram perubahan cepat terpisah dan rakitan gripper independen, sehingga tidak memerlukan flensa penghubung multi-lapisan tambahan atau aksesori transisi.
Modul Gripper Perubahan Cepat Robot N160 berperforma tinggi ini mengadopsi housing paduan aluminium penerbangan berkekuatan tinggi dan inti pengunci baja paduan yang padam, menampilkan daya tahan luar biasa dan kinerja mekanis yang stabil. Meninggalkan struktur gabungan terpisah tradisional, ini secara efektif mengurangi kesalahan posisi kumulatif yang disebabkan oleh koneksi multi-layer dan penyimpangan perakitan di tempat. Modul ini telah lulus jutaan uji kelelahan siklik dan sepenuhnya mematuhi standar keselamatan mekanis CE, mempertahankan operasi stabil jangka panjang dalam skenario pengambilan dan peralihan siklik frekuensi tinggi.
Selesai dengan prosedur manufaktur internal yang lengkap termasuk pemeriksaan bahan baku, pemesinan presisi CNC, perlakuan panas vakum, pengerasan permukaan, dan verifikasi siklik beban penuh, setiap unit menghasilkan kinerja berkualitas tinggi yang konsisten. Hal ini dapat diterapkan secara luas untuk perakitan komponen energi baru, penanganan komponen kecil otomotif, pengambilan benda kerja presisi 3C, dan penyortiran komponen peralatan rumah tangga. Mendukung pembelian uji coba satu unit dan kerja sama pesanan dalam jumlah besar, produk ini dilengkapi dengan data gambar 2D/3D lengkap, panduan pemasangan, dan dukungan teknis jarak jauh, sehingga sangat mengurangi beban kerja perakitan dan kalibrasi di lokasi serta memperpendek siklus renovasi jalur produksi fleksibel cerdas untuk perusahaan manufaktur terpisah.
Alasan Desain Modul Terintegrasi
Dengan peralihan manufaktur ke mode produksi multi-variasi dan produksi dalam jumlah kecil, jalur produksi yang lebih otomatis memerlukan satu robot industri untuk menyelesaikan berbagai tugas pengambilan.
Secara tradisional, integrator sistem membeli cakram ganti cepat dan gripper pneumatik secara terpisah, lalu merakitnya bersama-sama pada flensa robot selama commissioning lapangan.
Solusi ini membawa banyak masalah tersembunyi:
1. Beberapa flensa yang berpasangan menumpuk toleransi dimensi, sehingga menurunkan akurasi pemosisian berulang secara keseluruhan.
2. Slang udara luar yang terbuka mengalami kerusakan akibat gesekan selama siklus penggantian alat yang sering.
3. Jam kerja yang banyak dihabiskan untuk perakitan dan kalibrasi di lokasi.
Modul Gripper Perubahan Cepat Robot N160 dikembangkan untuk mengatasi permasalahan praktis yang disebutkan di atas. JWGRIP mengintegrasikan mekanisme penguncian perubahan cepat, saluran sirkuit gas, dan rahang pegangan paralel ke dalam satu unit modul yang ringkas.
Seluruh rangkaian dibagi menjadi:
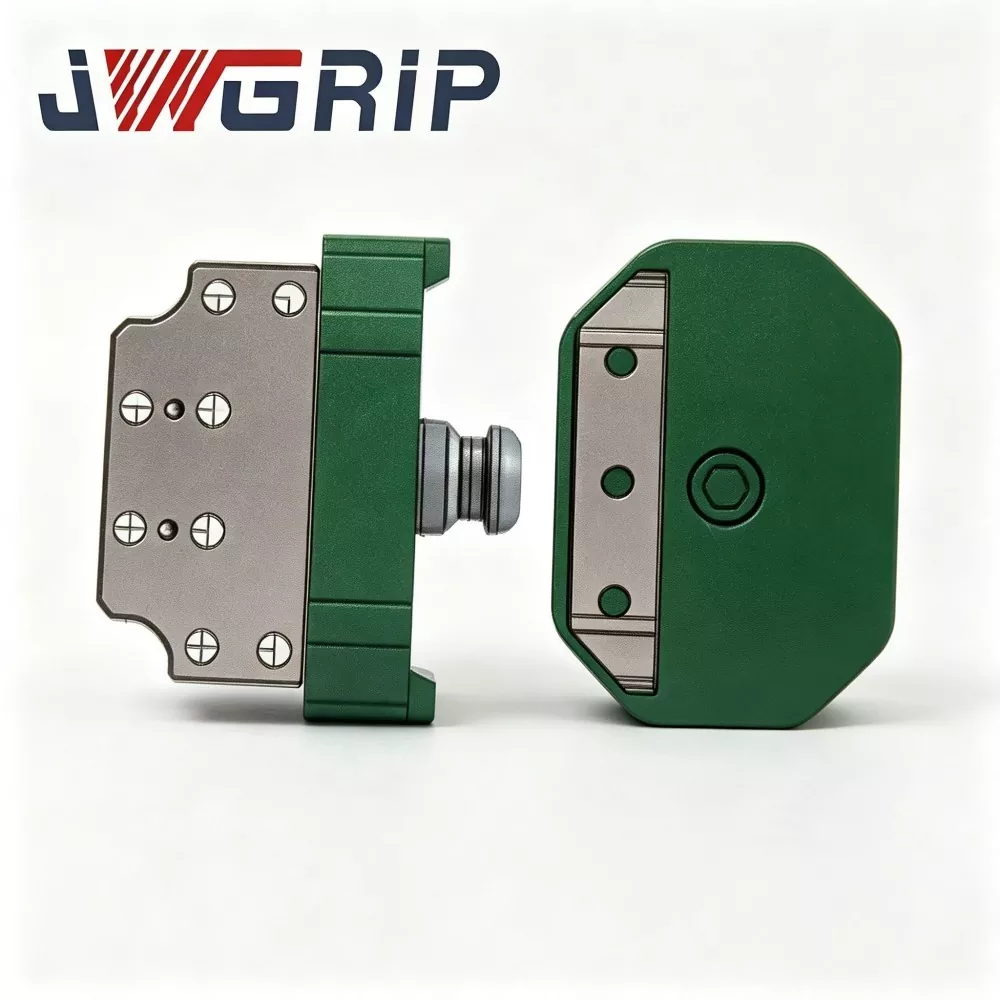
① Dasar sisi robot (dipasang secara permanen pada flensa robot)
② Modul gripper sisi alat yang dapat diganti
Setelah satu kali pemasangan dudukan sisi robot pada flensa robot, robot dapat menyelesaikan pertukaran pahat otomatis dengan memasang modul sisi pahat yang berbeda tanpa harus melakukan pembongkaran flensa berulang kali di lokasi.
Modul Pencengkeram Perubahan Cepat Robot N160 standar yang tersedia mencakup beberapa tingkat gaya cengkeraman, yang dapat menandingi sebagian besar robot industri enam sumbu dan robot kolaboratif. Untuk proyek kondisi khusus, layanan khusus dan OEM dapat diaktifkan. Baik pembelian uji coba dalam jumlah kecil atau pesanan massal, pelanggan bisa mendapatkan dukungan harga pabrik dari saluran pasokan langsung pabrik kami.

Definisi Produk & Komposisi Inti
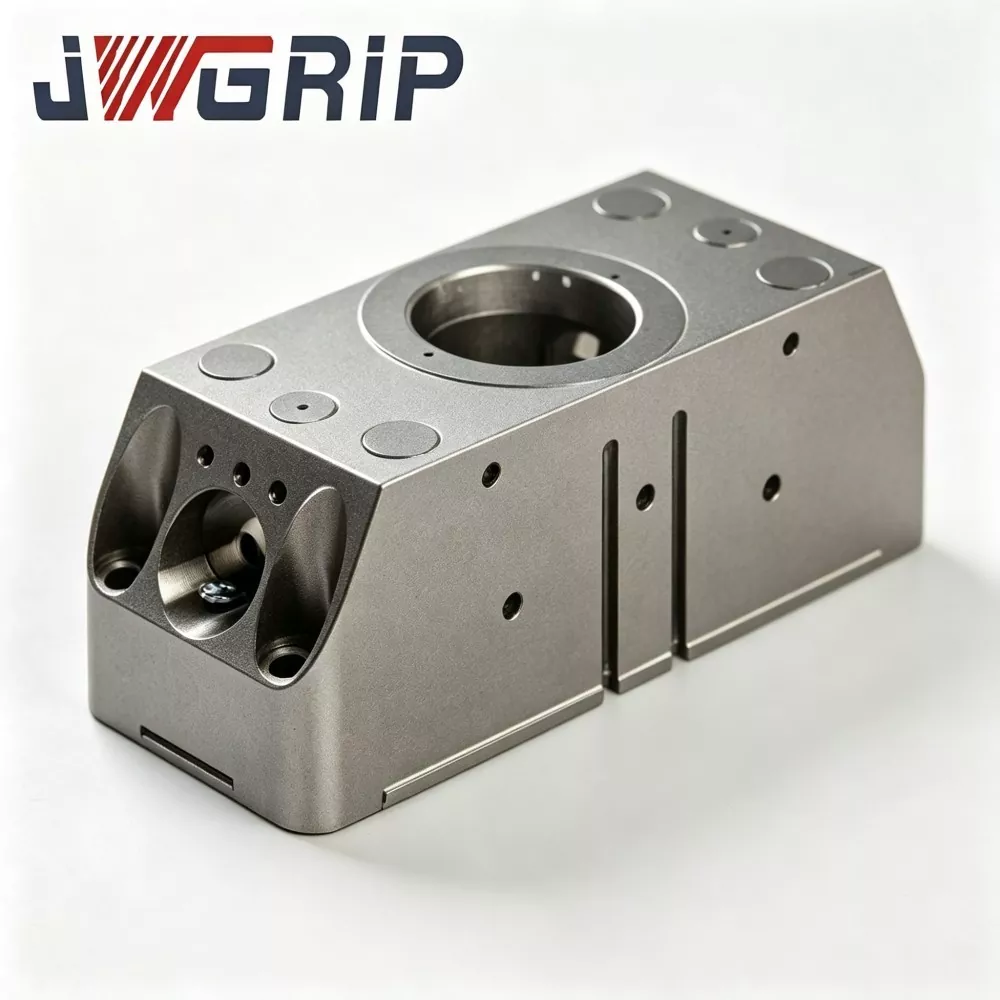
Modul Gripper Perubahan Cepat Robot N160 adalah efektor akhir robot terintegrasi yang secara organik menggabungkan antarmuka perubahan cepat robot dan gripper pneumatik paralel. Tidak seperti komponen terpisah yang memerlukan perakitan sekunder di lokasi pelanggan, setiap Modul Gripper Perubahan Cepat Robot N160 selesai dirakit, debugging sirkuit udara, dan uji kinerja siklik di dalam pabrik JWGRIP sebelum pengiriman.
Rincian komposisi inti:
1. Basis master sisi robot & Dipasang secara permanen pada flensa keluaran robot. Berisi: - Saluran masuk pneumatik - Rakitan penggerak pengunci mekanis - Sensor umpan balik status bawaan
Komponen ini tetap terpasang pada lengan robot tanpa sering dibongkar.
2. Modul penggenggam budak di sisi alat Unit kerja yang dapat dipertukarkan, termasuk: - Roda gigi pengunci bahan paduan - Lubang pin pencari lokasi dengan presisi tinggi - Saluran gas internal bawaan - Rahang pegangan paralel
Beberapa set modul sisi pahat dengan profil rahang, gaya cengkeraman, dan gerakan berbeda dapat disiapkan untuk benda kerja berbeda.
Alur kerja:
Saat robot berpindah ke stasiun sandaran alat, udara bertekanan menggerakkan roda pengunci mekanis di dalam dudukan sisi robot untuk terhubung dengan set roda gigi sisi alat. - Pin pencari lokasi dengan presisi tinggi mewujudkan penentuan posisi dengan akurasi tinggi - Saluran gas internal melengkapi koneksi pneumatik untuk pengendaraan yang lebih gripper - Sensor menyalurkan sinyal penguncian-pembukaan secara real-time kembali ke pengontrol robot untuk mewujudkan kontrol interlock yang aman
Banyak produsen Modul Gripper Perubahan Cepat Robot N160 hanya menyediakan suku cadang terpisah, sehingga menyerahkan pekerjaan perakitan dan kontrol toleransi kepada integrator. Desain terintegrasi kami mengalihkan sebagian besar risiko terkait perakitan ke jalur produksi di pabrik, sehingga menurunkan ketidakpastian bagi proyek pengguna akhir.
Kinerja Inti & Fitur Struktural
1. Struktur modular terintegrasi untuk meminimalkan toleransi penumpukan
Modul Gripper Perubahan Cepat Robot N160 yang canggih membatalkan flensa transisi perantara antara cakram ganti cepat dan gripper. Permukaan pencocokan kunci diproses dan dikalibrasi di dalam pabrik. Akurasi pemosisian berulang setelah docking dapat mencapai ≤±0,010 mm, memastikan presisi pengambilan yang stabil untuk adegan perakitan presisi tinggi.
2. Penguncian otomatis mekanis & interlock sinyal listrik bawaan
Mematuhi persyaratan keselamatan mekanis CE. Bahkan jika sumber udara bertekanan terputus secara tidak sengaja dalam proses pengoperasian, gigi pengunci mekanis masih tetap menyatu untuk mencegah modul sisi pahat terjatuh. Robot dapat menjalankan instruksi gerakan hanya setelah menerima sinyal umpan balik yang "terkunci sepenuhnya" dari sensor, sehingga mewujudkan perlindungan keselamatan untuk bengkel tak berawak.
3. Tata letak sirkuit gas internal tertanam
Saluran gas tertanam di dalam rumah modul, bukan di pipa terbuka eksternal. - Mengurangi risiko abrasi pipa yang disebabkan oleh seringnya perpindahan alat. - Menurunkan kemungkinan kegagalan akibat kebocoran udara dan kendornya sambungan dalam siklus produksi jangka panjang
4. Desain komponen aus modular yang mudah dirawat
Komponen utama yang dapat dikonsumsi termasuk cincin penyegel, blok geser pemandu, dan selongsong pin lokasi mengadopsi desain modular independen. Saat melakukan perawatan rutin, pengguna hanya mengganti komponen lokal yang aus tanpa melepaskan seluruh modul dari flensa robot. Ini mempersingkat waktu henti pemeliharaan peralatan.
5. Kompatibilitas luas & dukungan khusus yang fleksibel
Modul Gripper Perubahan Cepat Robot N160 standar yang tersedia beradaptasi dengan sebagian besar robot industri arus utama dan robot kolaboratif. Saat menghadapi bentuk rahang khusus, goresan ultra-besar, tata letak lubang pemasangan khusus atau persyaratan anti-korosi, layanan yang disesuaikan dan OEM dapat direalisasikan.
6. Verifikasi pra-pengiriman pabrik yang ketat
Sebagai pemasok Modul Gripper Perubahan Cepat Robot N160 profesional, setiap produk jadi harus melalui: Deteksi gaya cengkeraman, pemeriksaan kedap udara, penguncian-pembukaan kunci ribuan kali, dan uji siklik pembukaan-penutupan gripper
Verifikasi Kualitas
1. Pemeriksaan bahan baku yang masuk
Uji komposisi kimia dan kekerasan untuk batangan mentah paduan aluminium dan baja paduan; menolak bahan mentah yang tidak memenuhi syarat.
2. Pemesinan kasar & pemesinan akhir CNC
Proses housing, locking gear, jaw base dan komponen lokasi. Kontrol toleransi dimensi yang ketat.
3. Perlakuan panas vakum & perawatan permukaan
Inti pengunci baja paduan pendinginan dan temper serta pin lokasi untuk kekerasan dan ketahanan aus yang lebih tinggi; housing paduan aluminium anodisasi keras.
4. Penggilingan presisi
Untuk permukaan datum utama dan lubang pin, jamin kekasaran permukaan dan toleransi dimensi.
5. Prosedur perakitan
Rakit rakitan pengunci, bagian pemandu geser, cincin penyegel dan sensor internal, lengkapi tata letak sirkuit gas internal.
6. Pra-uji produk setengah jadi
Inspeksi kedap udara, kalibrasi gaya cengkeraman, debugging tindakan, dan verifikasi umpan balik sinyal.
7. Uji kelelahan beban siklik
Setiap Modul Gripper Perubahan Cepat Robot N160 yang telah selesai menjalankan ribuan siklus penguncian-pembukaan dan pembukaan-penutupan gripper di bawah beban kerja yang disimulasikan. Produk yang gagal akan dikerjakan ulang.
8. Pemeriksaan akhir, penandaan nomor seri, dan pergudangan
Produk yang memenuhi syarat menjadi stok Modul Gripper Perubahan Cepat Robot N160.
Skenario Aplikasi Multi-industri
1. Perakitan komponen energi baru
Penumpukan sel baterai, penanganan modul, perakitan konektor. Desain modul terintegrasi menghindari toleransi penumpukan, memastikan posisi pengambilan yang tepat untuk komponen energi baru bernilai tinggi.
2. Penanganan suku cadang kecil otomotif
Komponen kecil mesin, pengencang, bagian interior plastik. Pertukaran alat otomatis yang cepat mendukung jalur perakitan otomotif batch campuran.
3. Pengambilan benda kerja dengan presisi 3C
Komponen ponsel, cangkang notebook, konektor elektronik. Akurasi pemosisian berulang ≤±0,010 mm memenuhi persyaratan perakitan 3C presisi tinggi.
4. Penyortiran komponen peralatan rumah tangga
Cangkang plastik, braket logam, komponen motor. Beberapa modul sisi alat dengan profil rahang berbeda beradaptasi dengan beragam geometri komponen peralatan rumah tangga.
5. Stasiun otomatisasi fleksibel umum
Lini produksi multi-variasi dalam jumlah kecil yang memerlukan satu robot untuk menangani beberapa jenis komponen. Modul terintegrasi yang telah dirakit sebelumnya sangat memperpendek siklus commissioning stasiun.
Poin-poin Penting Instalasi & Komisioning
1. Pasang dudukan utama sisi robot ke flensa robot; kencangkan baut pemasangan dengan mengikuti nilai torsi yang dinyatakan dalam dokumentasi resmi. Hindari pengencangan torsi berlebih yang dapat menyebabkan deformasi mikro pada bodi dasar.
2. Siapkan stasiun sandaran pahat untuk menempatkan modul gripper sisi pahat yang menganggur. Menjamin akurasi posisi sandaran alat untuk mendukung docking otomatis yang stabil.
3. Sambungan sirkuit pneumatik lengkap untuk alas sisi robot; pasang unit pengatur tekanan filter udara di ujung depan saluran masuk udara bertekanan. Stabilkan tekanan udara kerja dalam 0,5-0,7 MPa.
4. Hubungkan kabel sinyal sensor ke port IO robot-PLC; verifikasi logika sinyal umpan balik status kunci; konfigurasikan logika interlock gerak robot: robot tidak boleh melakukan gerakan kecepatan tinggi kecuali sinyal "terkunci sepenuhnya" diterima.
5. Jalankan simulasi docking mode jog manual terlebih dahulu sebelum produksi siklus otomatis. Periksa kelancaran docking, kedap udara, dan kebenaran umpan balik sinyal. Hilangkan risiko gangguan mekanis.
6. Kompilasi sub-rutinitas perubahan alat program robot; menentukan parameter jarak pendekatan yang aman dan kecepatan docking. Hindari tabrakan keras berkecepatan tinggi antara basis master dan modul budak.
Pengadaan & Evaluasi Proyek
Nilai inti Modul Gripper Perubahan Cepat Robot JWGRIP N160:
① Desain satu bodi terintegrasi menggabungkan antarmuka perubahan cepat dan gripper paralel, menghilangkan penumpukan toleransi flensa menengah
② ≤±0,010 mm akurasi posisi berulang
③ Penguncian otomatis mekanis + mekanisme pengaman ganda sinyal listrik, sesuai dengan CE
④ Tata letak sirkuit gas internal tertanam, menghindari abrasi tabung eksternal
⑤ Suku cadang modular yang dapat diganti, biaya perawatan rendah
⑥ Matriks produk tingkat kekuatan multi-mencengkeram, kompatibel dengan robot industri dan kolaboratif arus utama
⑦ Pembuatan proses penuh internal, verifikasi siklik pra-pengiriman yang ketat
Solusi ini memecahkan hambatan utama pada stasiun otomasi:
Toleransi kumulatif dari split quick-change disc + rakitan gripper
Waktu perakitan dan kalibrasi di tempat yang lama
Abrasi tabung udara eksternal dan kegagalan kebocoran udara
Risiko keselamatan alat terjatuh karena hilangnya pasokan udara
Biaya perawatan yang tinggi dari suku cadang non-modular
Pengingat evaluasi proyek:
1. Konfirmasikan dimensi flensa robot yang sebenarnya dan beban tetapan yang diperlukan (pertimbangkan beban tumbukan dinamis, bukan hanya berat statis gripper + benda kerja). Cadangan margin keamanan yang memadai.
2. Memperjelas persyaratan tingkat gaya cengkeraman, langkah pembukaan rahang, dan profil rahang untuk benda kerja target.
3. Verifikasi kualitas sumber udara bertekanan bengkel dan stabilitas tekanan; merekomendasikan kombinasi pengatur tekanan filter udara jika tekanan berfluktuasi parah.
4. Konfirmasi kondisi sumber daya IO robot-PLC untuk penerimaan sinyal status kunci. JWGRIP menyediakan dokumentasi antarmuka kelistrikan gratis.
5. Versi stok standar mewujudkan pengiriman cepat; mengadopsi layanan yang disesuaikan / OEM untuk persyaratan flensa khusus, tingkat penyegelan khusus (peningkatan IP), profil rahang khusus, atau langkah ultra-besar.
Pertanyaan Umum
Q1: Dapatkah Modul Gripper Perubahan Cepat Robot N160 mewujudkan pertukaran alat yang sepenuhnya otomatis tanpa pembongkaran baut manual?
Ya. Modul Gripper Perubahan Cepat Robot N160 merespons sinyal kontrol pneumatik dari sistem robot dan menyelesaikan penguncian-pembukaan secara otomatis. Logika pertukaran alat dapat diintegrasikan ke dalam program robot. Rak penyimpanan alat untuk menempatkan modul sisi alat yang menganggur perlu disiapkan di lokasi.
Q2: Apakah saya memerlukan kalibrasi ulang koordinat skala besar setiap kali menukar modul sisi alat?
Dalam kondisi pemasangan yang benar, ulangi akurasi posisi ≤±0,010 mm. Kalibrasi ulang skala besar tidak diperlukan; penyempurnaan kecil dapat diselesaikan pada saat commissioning awal.
Q3: Flensa robot saya tidak standar, dapatkah saya mengadopsi Modul Gripper Perubahan Cepat Robot N160?
Model stok Modul Gripper Perubahan Cepat Robot N160 cocok dengan flensa robot mainstream. Untuk antarmuka non-standar, layanan khusus dan OEM dapat memodifikasi flensa pemasangan sesuai dengan gambar pelanggan.
Q4: Apa yang terjadi jika pasokan udara terputus secara tidak sengaja saat robot bergerak?
Struktur mekanis yang dapat mengunci sendiri sudah terpasang. Bahkan udara bertekanan pun hilang, gigi pengunci tetap menyatu untuk mencegah modul sisi alat terjatuh. Tindakan membuka kunci hanya dapat dipicu ketika sinyal buka kunci dan tekanan udara valid ada secara bersamaan.
Q5: Siklus pemeliharaan apa yang harus saya ikuti untuk Modul Gripper Perubahan Cepat Robot N160?
Dalam produksi berkelanjutan 24 jam, periksa komponen habis pakai setiap 250.000 siklus, bersihkan permukaan datum dan tambahkan gemuk anti aus. Mempersingkat interval perawatan untuk bengkel yang berdebu berat.
Q6: Dapatkah Modul Gripper Perubahan Cepat Robot N160 bekerja di bengkel yang rawan percikan?
Versi standar mencapai kelas IP53, cocok untuk bengkel biasa. Untuk lingkungan yang rawan percikan, kelembapan tinggi, dan sedikit korosif, pilih Modul Gripper Perubahan Cepat Robot N160 yang disesuaikan dengan penyegelan yang ditingkatkan dan perawatan anti-korosi.
mengirimkan permintaan
Info kontak
-
Alamat
No.44, Jalan Kewirausahaan Daning, Kota Humen, Kota Dongguan, Provinsi Guangdong, Cina
-
Telp
-
Surel
Selamat datang untuk mengirimkan pertanyaan ke JWGRIP. Tim teknis dan penjualan profesional kami akan memberikan pilihan perlengkapan gratis, desain solusi yang disesuaikan, dan penawaran harga yang akurat.

Rekomendasi Berita